


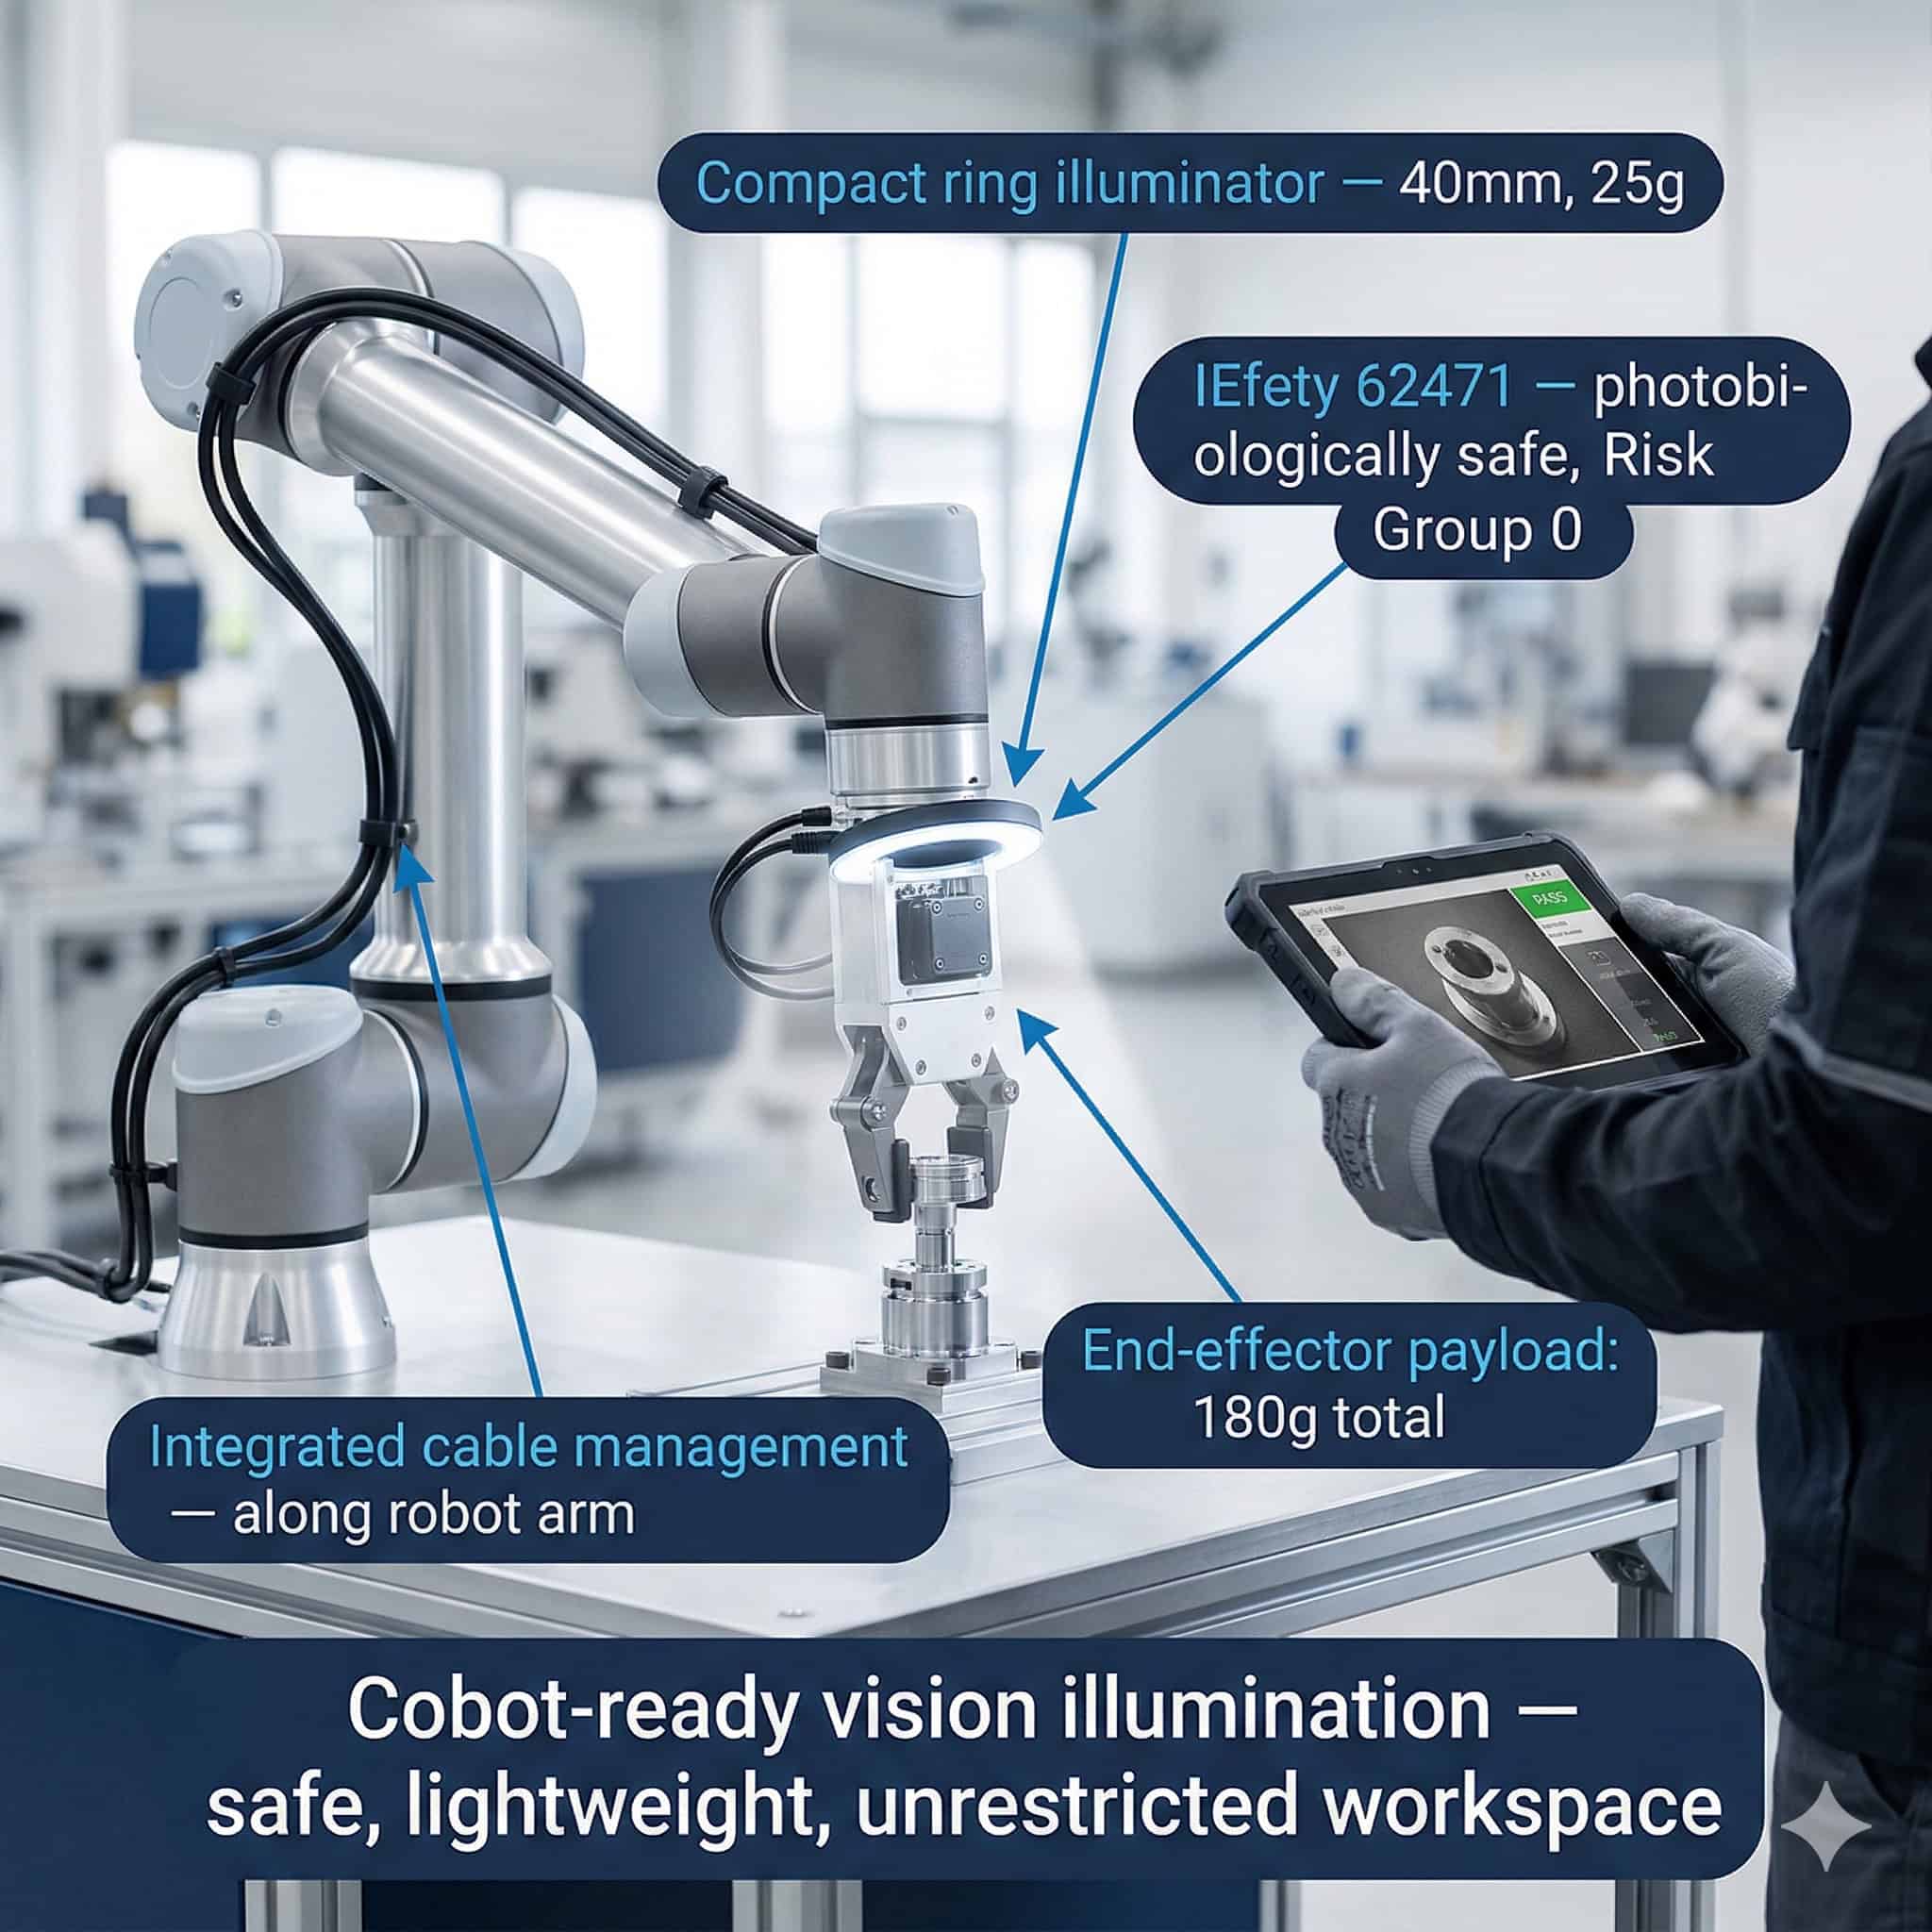
Los robots colaborativos —los cobots— están diseñados para trabajar junto a los operarios en espacios de trabajo compartidos. A diferencia de los robots industriales tradicionales, encerrados en jaulas de seguridad, los cobots operan en áreas de producción abiertas donde la presencia humana está prevista y es deseada.
Los cobots guiados por visión emplean cámaras e iluminación para localizar piezas, verificar pasos de montaje, guiar pinzas e inspeccionar componentes. El sistema de iluminación de una celda de visión con cobot debe cumplir requisitos que no existen en la automatización fija: seguridad fotobiológica, formato compacto, resistencia a vibraciones y compatibilidad con montajes flexibles.
Qué distingue la visión con cobots de la automatización fija
En una celda de automatización fija, el iluminador ocupa una posición definida respecto a la pieza y a la cámara. La geometría se fija en la puesta en marcha y no cambia durante la producción. Ningún operario se encuentra en la zona de inspección durante el funcionamiento normal. El iluminador puede dimensionarse y especificarse sin evaluar el efecto de la luz sobre las personas.
En una celda con cobot el panorama es distinto. El brazo robótico puede ir montado sobre una base móvil o reubicarse entre producciones. Los operarios trabajan junto al cobot y pueden atravesar la zona de inspección con regularidad. El iluminador puede fijarse directamente al brazo y desplazarse con él durante el funcionamiento.

¿Quieres ayuda para elegir el producto?
Estas diferencias generan requisitos de ingeniería concretos que deben abordarse al seleccionar el iluminador y al diseñar la celda. Ignorarlos puede derivar en problemas de seguridad fotobiológica, dificultades de integración mecánica o un rendimiento de inspección poco fiable por las vibraciones del iluminador durante el movimiento del robot.
Seguridad fotobiológica: la IEC 62471 en espacios compartidos con personas
La seguridad fotobiológica se refiere a la capacidad de la radiación óptica —la luz— de dañar el ojo o la piel. La norma de referencia es la IEC 62471, que define grupos de riesgo para las fuentes luminosas según sus características de emisión.
En una celda de visión artificial tradicional, la seguridad fotobiológica no es una preocupación primordial porque no hay operarios presentes durante la inspección. En una celda con cobot, los operarios permanecen en el espacio de trabajo de forma continua. Los iluminadores deben evaluarse y clasificarse conforme a la IEC 62471. Requieren especial atención los iluminadores de alta intensidad en las bandas azul, UV o IR.
Clasificación por grupos de riesgo e implicaciones prácticas
La IEC 62471 define cuatro grupos de riesgo: exento, riesgo bajo (RG1), riesgo moderado (RG2) y riesgo alto (RG3). Un iluminador clasificado como RG2 o RG3 puede exigir medidas de control adicionales, como apantallamientos, señalización de advertencia o zonas de acceso restringido, incluso en una celda con cobot.
Los ingenieros que diseñan sistemas de visión para cobots deben verificar la clasificación IEC 62471 de todo iluminador destinado a un espacio de trabajo compartido. Los iluminadores que operan en el espectro visible con intensidad moderada suelen clasificarse como exentos o RG1. Los iluminadores estroboscópicos que emiten a altas intensidades de pico requieren una evaluación aparte del efecto estroboscópico sobre los operarios.
Los iluminadores RODER Vision destinados a aplicaciones cobot están disponibles con ópticas que limitan la apertura angular del haz emitido. Concentrar la luz sobre el objetivo de inspección reduce la iluminación dispersa en el espacio de trabajo circundante y disminuye la exposición fotobiológica de los operarios cercanos.
Iluminadores compactos y ligeros para la integración a bordo del robot
Cuando un iluminador se monta en el efector final de un brazo robótico, su peso y sus dimensiones repercuten directamente en el rendimiento dinámico del brazo. Cada gramo añadido al efector final resta carga útil disponible para la pinza y para la pieza manipulada. Los iluminadores voluminosos alargan el alcance del efector final y aumentan el brazo de palanca, recortando aún más la carga útil efectiva.
Para las aplicaciones a bordo del robot se prefieren iluminadores compactos de alta eficacia luminosa. Una eficacia elevada significa más luz emitida por vatio consumido, de modo que un iluminador físicamente más pequeño puede producir la misma emisión fotométrica que una unidad mayor y menos eficiente.
La tecnología de matriz LED densa de RODER Vision concentra una alta densidad de emisores en una superficie reducida, produciendo una elevada luminancia en un formato compacto. El resultado es un iluminador lo bastante pequeño para integrarse en la mayoría de los efectores finales de cobots sin penalizar de forma significativa la carga útil.
Montaje y gestión del cableado en brazos de cobots
La gestión del cableado es una dificultad práctica importante en la integración de iluminadores a bordo del robot. El cable debe seguir el movimiento del brazo sin crear puntos de enganche ni fallos por fatiga en el conector. Cadenas portacables, fundas espirales y sistemas antitracción son las soluciones habituales. El conector del iluminador debe estar calificado para los ciclos de flexión y las condiciones ambientales de la aplicación.
Los iluminadores RODER Vision emplean conectores circulares M8 y M12 con mecanismos de bloqueo resistentes a las vibraciones. Estos conectores están calificados para ciclos de conexión repetidos y son compatibles con las cadenas portacables estándar empleadas en brazos robóticos.
Resistencia a vibraciones: fiabilidad del iluminador bajo el movimiento del robot
Un brazo robótico en movimiento genera vibraciones. La aceleración y la deceleración del brazo durante los ciclos de pick-and-place someten al efector final y a los componentes fijados a él a choques mecánicos. Un iluminador montado en el efector final debe soportar estas cargas sin fallo mecánico ni degradación del rendimiento óptico.
Los fallos por vibración en los iluminadores suelen producirse en las soldaduras de los LED, en la interfaz LED-disipador o en el conector. Los iluminadores RODER Vision se fabrican mediante un encolado térmico que aporta además rigidez mecánica a la interfaz LED-sustrato. El tipo de conector y la configuración de montaje están diseñados para resistir el aflojamiento por vibración.
Para aplicaciones con cargas dinámicas especialmente elevadas, se recomienda consultar al equipo de aplicaciones de RODER Vision para confirmar que la configuración de iluminador elegida se ajusta al perfil de movimiento del robot y a las condiciones de carga.
Producción flexible: sistemas de iluminadores de cambio rápido
Una de las principales ventajas de los robots colaborativos es la rapidez con que pueden reasignarse de una tarea productiva a otra. Un cobot que por la mañana inspecciona contactos de conectores puede reubicarse por la tarde para verificar la colocación de etiquetas. Esa flexibilidad exige sistemas de visión e iluminación reconfigurables con rapidez.
Los sistemas de efector final de cambio rápido, disponibles de varios proveedores, permiten sustituir el efector final completo —cámara e iluminador incluidos— en pocos minutos y sin herramientas. El iluminador debe ser compatible con la interfaz de cambio rápido tanto en el montaje mecánico como en la conexión eléctrica.
Los iluminadores RODER Vision están disponibles con bridas de montaje y configuraciones de conector personalizadas que permiten su integración en sistemas de efector final de cambio rápido. Los conectores estándar M8 y M12 permiten desconexiones y reconexiones rápidas sin herramientas especiales ni reterminación de cables.
Geometría de iluminación para las inspecciones con cobots
Las aplicaciones de visión con cobots abarcan una amplia variedad de tareas de inspección. La localización de la pieza para guiar la pinza exige por lo general una iluminación constante y uniforme en todo el campo de visión. La verificación de montaje exige contraste suficiente para distinguir los estados correctos de los incorrectos de los componentes. La inspección superficial exige una iluminación dependiente del ángulo que revele textura y defectos.
Los iluminadores anulares se emplean con frecuencia en configuraciones a bordo del robot porque proporcionan una iluminación coaxial o casi coaxial respecto al eje de la cámara. La geometría circular produce una iluminación uniforme en piezas centradas en el campo de visión. Para la verificación de montaje, un iluminador matricial montado a una distancia fija de la cámara ofrece una iluminación amplia y difusa que atenúa los reflejos especulares de las superficies de los componentes.
La geometría de iluminación debe definirse en el diseño inicial del sistema y validarse con las piezas reales antes de la puesta en marcha de la celda. Los cambios en la geometría de iluminación posteriores a la puesta en marcha obligan a reconfigurar el algoritmo de visión y pueden afectar a la calibración del robot si cambia la relación cámara-pieza.
Integración con los controladores de cobots y el software de visión
Los sistemas de visión para cobots suelen sincronizar el disparo del iluminador con el obturador de la cámara. El iluminador se enciende durante la exposición. De esta sincronización se encarga el controlador de la cámara, el controlador del robot o una unidad de procesamiento de visión dedicada.
Los iluminadores RODER Vision admiten tanto el funcionamiento continuo como el modo estroboscópico disparado. En modo estroboscópico, una señal de entrada digital dispara un pulso de luz definido, con duración e intensidad ajustadas mediante la electrónica de accionamiento. Ello permite integrar el iluminador en el sistema de E/S del robot mediante señales digitales PNP o NPN estándar, sin hardware de interfaz adicional.
Para una integración más avanzada, las variantes de driver compatibles con IO-Link permiten configurar y supervisar el iluminador de forma remota a través del puerto maestro IO-Link del controlador del robot. Esto simplifica el cableado y posibilita ajustar a distancia los parámetros de iluminación en los cambios de receta, sin acceso físico al iluminador.
Productos y tecnologías
Las familias de iluminadores RODER Vision para la integración con cobots
Las familias RODER Vision que siguen son las más adecuadas para aplicaciones de visión con robots colaborativos. Todas ofrecen dimensiones compactas, construcción resistente a vibraciones y opciones de conectividad flexibles.

DC6 — Anillo LED de alta densidad
Iluminador anular compacto para la inspección coaxial a bordo del robot. Conector M8 resistente a vibraciones. Ideal para la localización de piezas y la verificación de montaje.

DL6 — Matriz LED de alta densidad
Matriz densa para montaje en el efector final. Alta luminancia en dimensiones reducidas. Estabilidad térmica HTTM. Opciones multilongitud de onda para la producción flexible.

DL5 — Matriz LED de alta intensidad
Alta intensidad de pico con modo estroboscópico. Apto para ciclos de movimiento robótico rápidos. Compatible con disparo PNP/NPN y control IO-Link.

BL3 — Retroiluminadores LED
Retroiluminador de alta uniformidad para el control dimensional con cobots y la inspección de siluetas. Emisión estable para medidas constantes en celdas de producción flexible.
Preguntas frecuentes
En una celda de automatización fija no hay operarios presentes durante la inspección y la geometría del iluminador es fija. En una celda con cobot, los operarios comparten el espacio de trabajo con el robot, el iluminador puede desplazarse con el brazo y la seguridad fotobiológica debe evaluarse conforme a la IEC 62471. Además, el iluminador debe ser lo bastante compacto y ligero para montarse en el efector final sin superar el límite de carga útil.
La IEC 62471 es la norma internacional de seguridad fotobiológica de fuentes luminosas y luminarias. Define grupos de riesgo según la capacidad de una fuente de dañar el ojo o la piel. En un espacio de trabajo con cobot, donde hay operarios presentes de forma continua, todo iluminador debe clasificarse conforme a esta norma. Los iluminadores de los grupos de riesgo RG2 o RG3 pueden requerir controles de seguridad adicionales.
El iluminador debe ser lo más compacto y ligero posible para limitar el consumo de carga útil. Debe emplear un conector resistente a vibraciones como M8 o M12 con mecanismo de bloqueo. El cable debe discurrir por una cadena portacables o una funda espiral para prevenir la fatiga en el conector. El soporte de montaje debe ser lo bastante rígido para impedir que el iluminador se mueva respecto a la cámara durante el movimiento del robot.
Sí. RODER Vision ofrece variantes de driver de iluminador compatibles con IO-Link. Permiten configurar y supervisar el iluminador a través del puerto maestro IO-Link del controlador del robot. La intensidad, el modo de funcionamiento y los datos de diagnóstico son accesibles de forma remota. Ello simplifica la gestión de recetas en celdas de producción flexible donde el mismo cobot ejecuta tareas distintas entre producciones.
Para la localización de piezas, la opción más eficaz suele ser un iluminador anular que proporcione iluminación coaxial o casi coaxial respecto al eje de la cámara. Produce una iluminación uniforme y libre de reflejos especulares sobre la superficie de la pieza, lo que garantiza un contraste constante para el algoritmo de visión sea cual sea la orientación de la pieza. En piezas planas y muy reflectantes puede ser preferible un iluminador matricial difuso o de cúpula, que atenúa los reflejos especulares intensos.
Contactos e información
Contacto para información general: info@roder.it
Socio de integración de sistemas y sensores: www.roder.it
División de Visión Artificial RODER: www.visiotronix.com
División de Instrumentos RODER: www.innovacheck.com
Más información sobre VISIOTRONIX: quiénes somos
La información de este sitio web se proporciona únicamente con fines informativos. Aunque ha sido preparada con el mayor cuidado, no constituye una oferta contractual ni un compromiso vinculante de suministro. Puede contener errores de transcripción, traducción o tipográficos. Para obtener información precisa y actualizada, póngase en contacto directamente con nuestra empresa.
Tenga en cuenta: Algunas imágenes de este sitio web han sido generadas intencionadamente mediante Inteligencia Artificial (IA). Esto se debe al hecho de que, para muchas aplicaciones y proyectos, no es posible divulgar fotografías de la instalación o sistema real debido a acuerdos de confidencialidad, cláusulas contractuales y acuerdos de no divulgación (NDA).
Related topics :
 Visión para cintas de alta velocidad: Iluminación uniforme para robots Delta con iluminadores LED RODER
 Integración de iluminadores LED en máquinas automáticas para una carga de piezas fiable
 Mejora de la orientación de la pieza en alimentadores vibratorios con iluminación LED para visión
 Iluminadores LED de barra para robots guiados por visión en cintas transportadoras
 Estrategias de iluminación para robots pick & place SMD en la colocación de componentes electrónicos