


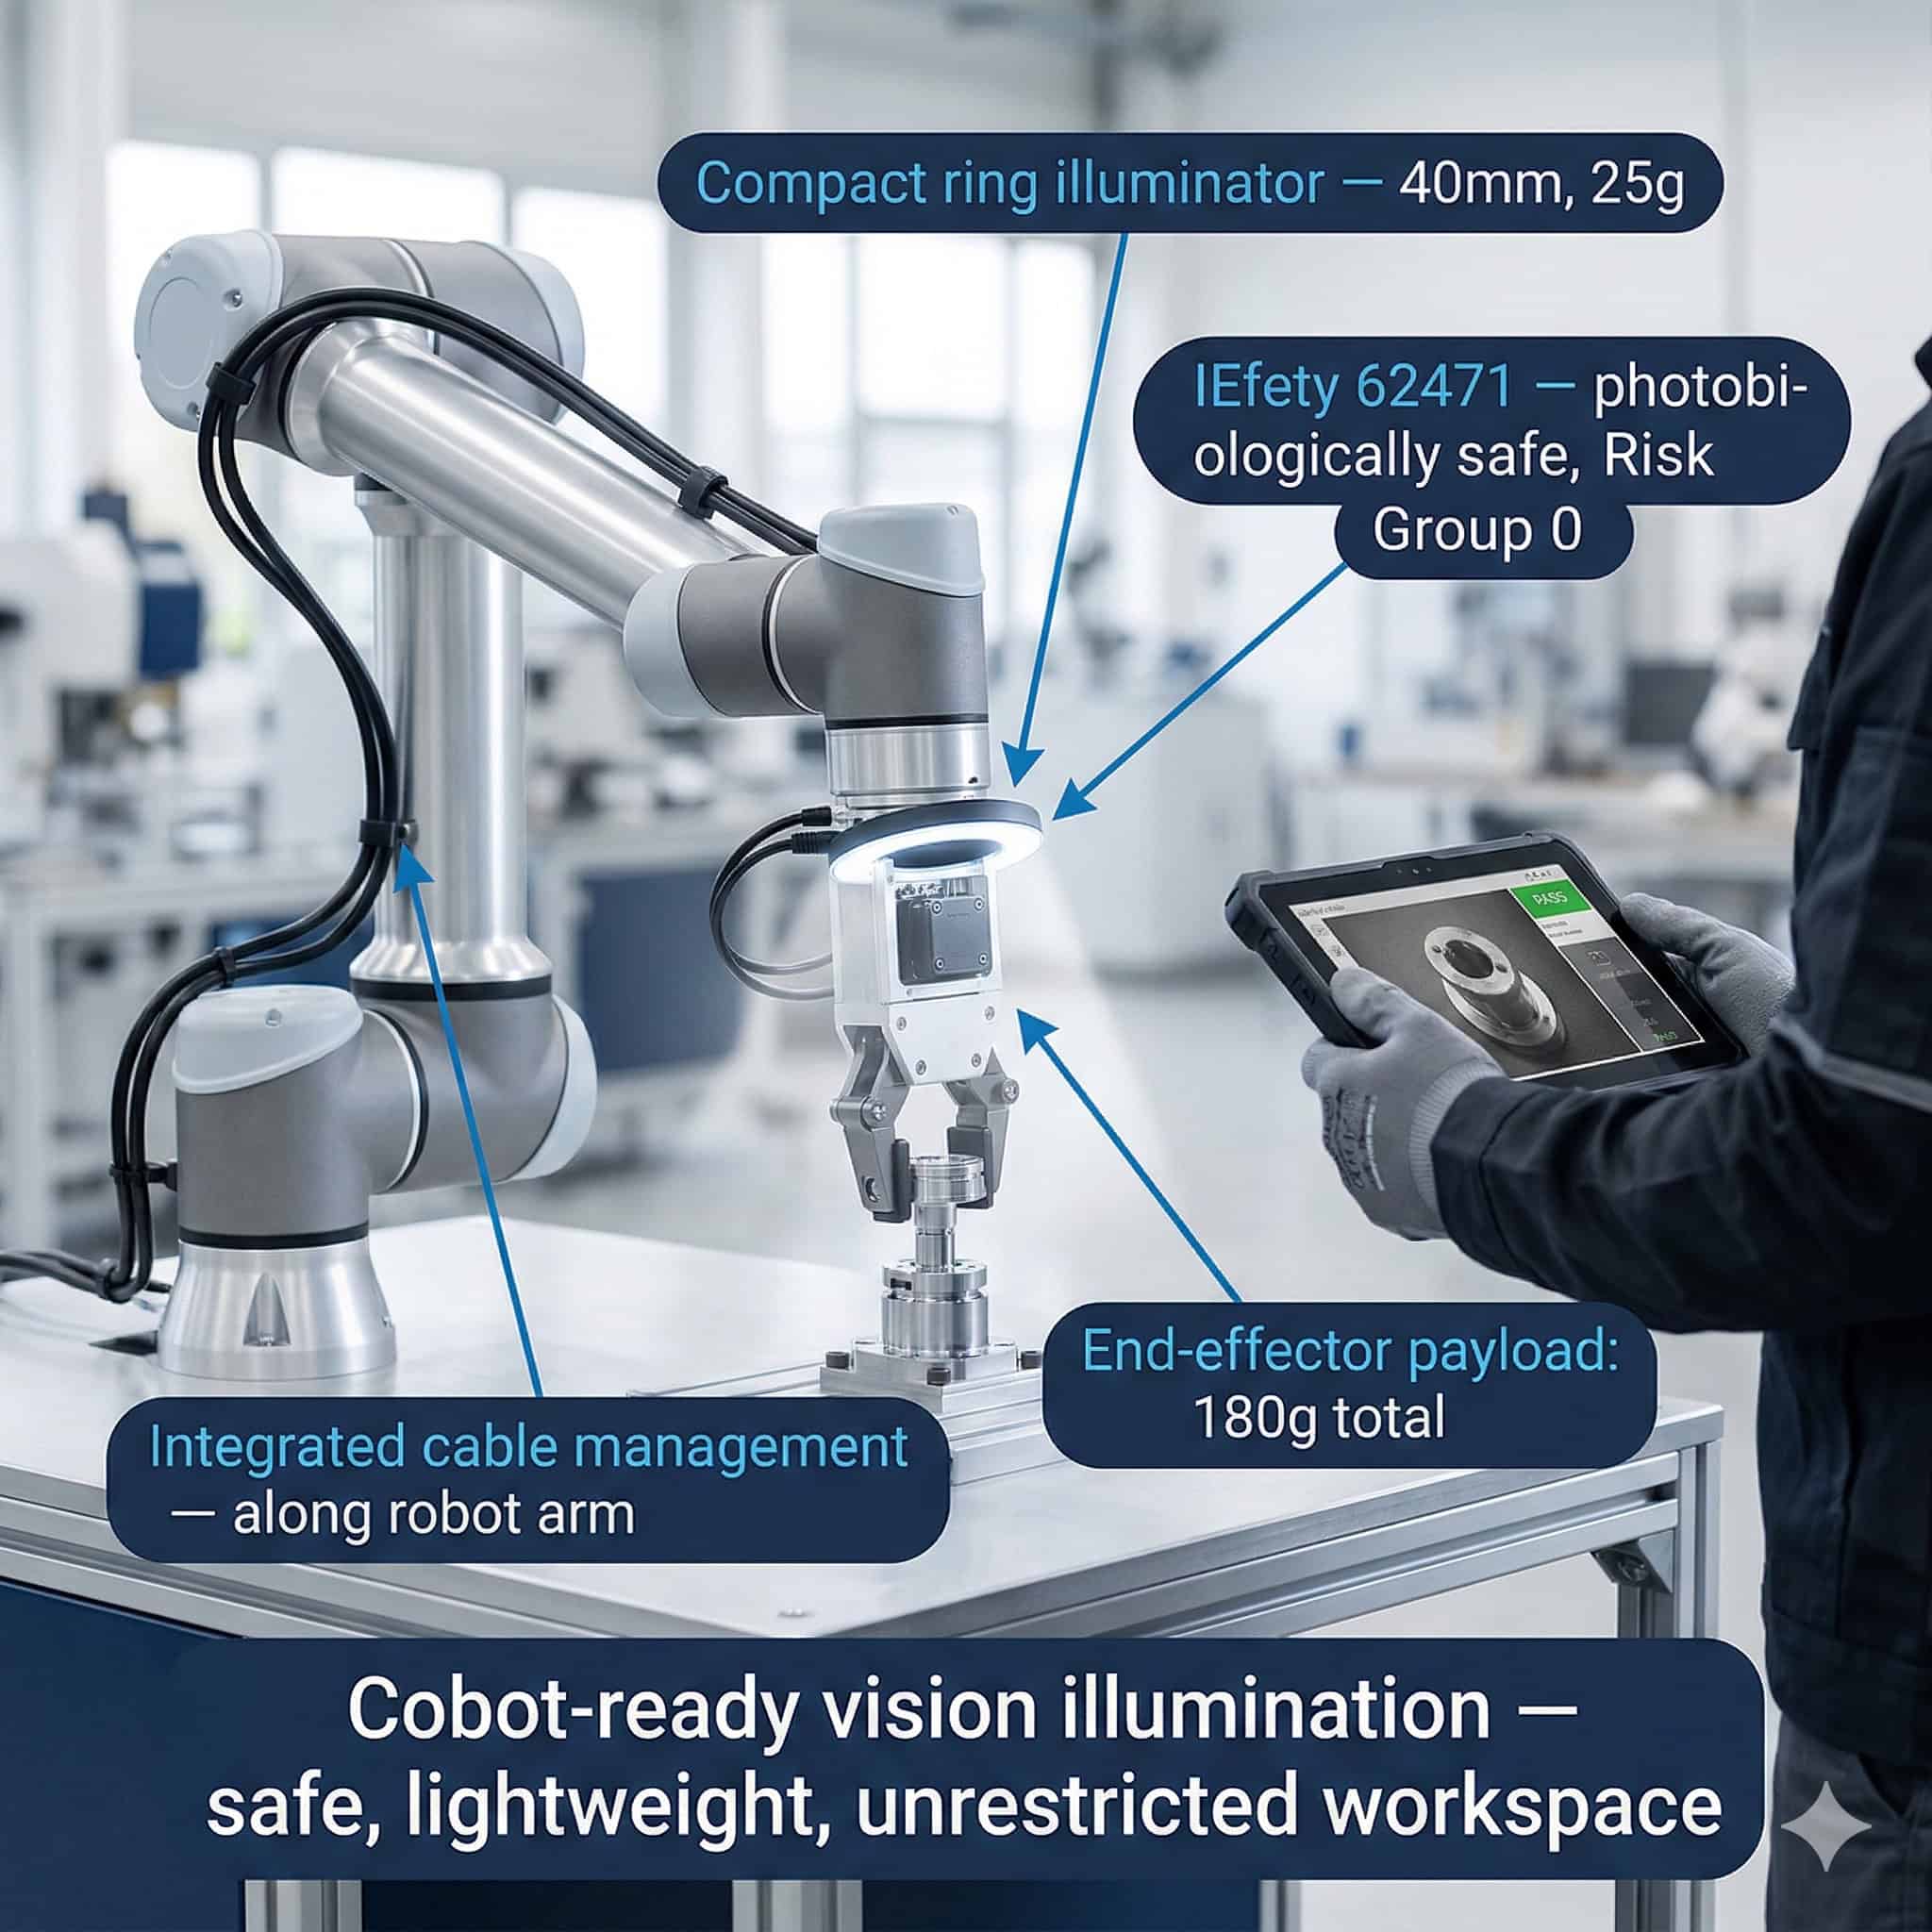
Les robots collaboratifs — les cobots — sont conçus pour travailler aux côtés des opérateurs dans des espaces de travail partagés. Contrairement aux robots industriels classiques, enfermés dans des cages de sécurité, les cobots évoluent dans des zones de production ouvertes où la présence humaine est prévue et voulue.
Les cobots guidés par la vision utilisent caméras et éclairages pour localiser les pièces, vérifier les étapes d’assemblage, guider les préhenseurs et contrôler les composants. Le système d’éclairage d’une cellule de vision à cobot doit satisfaire des exigences absentes de l’automatisation fixe : sécurité photobiologique, format compact, tenue aux vibrations et compatibilité avec des montages souples.
Ce qui distingue la vision à cobot de l’automatisation fixe
Dans une cellule d’automatisation fixe, l’éclairage occupe une position définie par rapport à la pièce et à la caméra. La géométrie est fixée lors de la mise en service et ne change pas en production. Aucun opérateur ne se trouve dans la zone d’inspection en fonctionnement normal. L’éclairage peut être dimensionné et spécifié sans évaluer l’effet de la lumière sur les personnes.
Dans une cellule à cobot, le tableau est différent. Le bras robotisé peut être monté sur une base mobile ou repositionné entre deux productions. Les opérateurs travaillent aux côtés du cobot et peuvent traverser régulièrement la zone d’inspection. L’éclairage peut être fixé directement au bras et se déplacer avec lui.

Vous souhaitez de l’aide pour choisir le produit ?
Ces différences créent des exigences techniques précises à traiter lors du choix de l’éclairage et de la conception de la cellule. Les ignorer peut entraîner des problèmes de sécurité photobiologique, des difficultés d’intégration mécanique ou des performances d’inspection peu fiables du fait des vibrations de l’éclairage pendant les mouvements du robot.
Sécurité photobiologique : la norme IEC 62471 dans les espaces partagés
La sécurité photobiologique concerne la capacité du rayonnement optique — la lumière — à léser l’œil ou la peau. La norme de référence est l’IEC 62471, qui définit des groupes de risque pour les sources lumineuses selon leurs caractéristiques d’émission.
Dans une cellule de vision industrielle classique, la sécurité photobiologique n’est pas une préoccupation première, car aucun opérateur n’est présent pendant l’inspection. Dans une cellule à cobot, les opérateurs restent en permanence dans l’espace de travail. Les éclairages doivent être évalués et classés selon l’IEC 62471. Les éclairages haute intensité dans le bleu, l’UV ou l’IR appellent une attention particulière.
Classification par groupe de risque et implications pratiques
L’IEC 62471 définit quatre groupes de risque : exempt, risque faible (RG1), risque modéré (RG2) et risque élevé (RG3). Un éclairage classé RG2 ou RG3 peut exiger des mesures de maîtrise supplémentaires telles que protections, signalisation d’avertissement ou zones à accès restreint, y compris en cellule à cobot.
Les concepteurs de systèmes de vision pour cobots doivent vérifier la classification IEC 62471 de tout éclairage destiné à un espace de travail partagé. Les éclairages fonctionnant dans le spectre visible à intensité modérée sont généralement classés exempts ou RG1. Les éclairages stroboscopiques émettant à forte intensité de crête nécessitent une évaluation distincte de l’effet stroboscopique sur les opérateurs.
Les éclairages RODER Vision destinés aux applications cobot sont disponibles avec des optiques limitant l’ouverture angulaire du faisceau émis. Concentrer la lumière sur la cible d’inspection réduit l’éclairage parasite dans l’espace de travail environnant et abaisse l’exposition photobiologique des opérateurs à proximité.
Éclairages compacts et légers pour une intégration embarquée sur robot
Lorsqu’un éclairage est monté sur l’effecteur d’un bras robotisé, son poids et son encombrement pèsent directement sur les performances dynamiques du bras. Chaque gramme ajouté à l’effecteur réduit la charge utile disponible pour le préhenseur et la pièce manipulée. Des éclairages volumineux allongent la portée de l’effecteur et augmentent le bras de levier, rognant davantage la charge utile effective.
Pour les applications embarquées sur robot, on privilégie des éclairages compacts à haute efficacité lumineuse. Une efficacité élevée signifie davantage de lumière émise par watt absorbé : un éclairage physiquement plus petit peut donc produire la même émission photométrique qu’une unité plus grande et moins efficace.
La technologie de matrice LED dense de RODER Vision concentre une forte densité d’émetteurs sur une faible surface, produisant une luminance élevée dans un format compact. Il en résulte un éclairage assez petit pour s’intégrer sur la plupart des effecteurs de cobots sans pénaliser sensiblement la charge utile.
Montage et cheminement des câbles sur les bras de cobots
Le cheminement des câbles est une difficulté pratique majeure dans l’intégration d’un éclairage embarqué. Le câble doit suivre le mouvement du bras sans créer de points d’accrochage ni de ruptures par fatigue au niveau du connecteur. Chaînes porte-câbles, gaines spiralées et systèmes anti-traction sont les solutions courantes. Le connecteur de l’éclairage doit être qualifié pour les cycles de flexion et les conditions ambiantes de l’application.
Les éclairages RODER Vision utilisent des connecteurs circulaires M8 et M12 à verrouillage résistant aux vibrations. Ces connecteurs sont qualifiés pour des cycles d’accouplement répétés et compatibles avec les chaînes porte-câbles standard employées sur les bras robotisés.
Tenue aux vibrations : fiabilité de l’éclairage sous mouvement du robot
Un bras robotisé en mouvement engendre des vibrations. L’accélération et la décélération du bras pendant les cycles de pick-and-place soumettent l’effecteur et les composants qui y sont fixés à des chocs mécaniques. Un éclairage monté sur l’effecteur doit encaisser ces charges sans défaillance mécanique ni dégradation des performances optiques.
Les défaillances par vibration des éclairages surviennent en général au niveau des brasures des LED, de l’interface LED-dissipateur ou du connecteur. Les éclairages RODER Vision reposent sur un collage thermique qui apporte aussi une rigidité mécanique à l’interface LED-substrat. Le type de connecteur et la configuration de montage sont conçus pour résister au desserrage par vibration.
Pour les applications à charges dynamiques particulièrement élevées, il est conseillé de consulter l’équipe applications de RODER Vision afin de confirmer que la configuration d’éclairage retenue convient au profil de mouvement du robot et aux conditions de charge.
Production flexible : systèmes d’éclairage à changement rapide
L’un des principaux atouts des robots collaboratifs est la rapidité avec laquelle ils peuvent être réaffectés d’une tâche de production à une autre. Un cobot qui contrôle le matin des broches de connecteurs peut être repositionné l’après-midi pour vérifier le placement d’étiquettes. Cette souplesse exige des systèmes de vision et d’éclairage reconfigurables rapidement.
Les systèmes d’effecteurs à changement rapide, proposés par plusieurs fournisseurs, permettent de remplacer l’effecteur complet — caméra et éclairage compris — en quelques minutes et sans outil. L’éclairage doit être compatible avec l’interface à changement rapide, tant sur le plan du montage mécanique que du raccordement électrique.
Les éclairages RODER Vision sont disponibles avec des brides de montage et des configurations de connecteur personnalisées permettant leur intégration dans les systèmes d’effecteurs à changement rapide. Les connecteurs standard M8 et M12 autorisent des déconnexions et reconnexions rapides sans outillage spécifique ni reprise de câblage.
Géométrie d’éclairage pour les inspections par cobot
Les applications de vision par cobot couvrent un large éventail de tâches d’inspection. La localisation de pièce pour le guidage du préhenseur exige en général un éclairage constant et uniforme sur tout le champ de vision. La vérification d’assemblage exige un contraste suffisant pour distinguer les états corrects des états incorrects des composants. L’inspection de surface exige un éclairage dépendant de l’angle pour révéler texture et défauts.
Les éclairages annulaires sont fréquemment utilisés en configuration embarquée car ils fournissent un éclairage coaxial ou quasi coaxial par rapport à l’axe de la caméra. La géométrie circulaire produit un éclairage uniforme sur les pièces centrées dans le champ. Pour la vérification d’assemblage, un éclairage matriciel monté à distance fixe de la caméra offre un éclairage large et diffus qui atténue les reflets spéculaires des surfaces de composants.
La géométrie d’éclairage doit être définie lors de la conception initiale du système et validée sur les pièces réelles avant la mise en service de la cellule. Toute modification de la géométrie après la mise en service impose de reconfigurer l’algorithme de vision et peut affecter l’étalonnage du robot si la relation caméra-pièce change.
Intégration aux contrôleurs de cobots et au logiciel de vision
Les systèmes de vision pour cobots synchronisent généralement le déclenchement de l’éclairage avec l’obturateur de la caméra. L’éclairage s’allume pendant la durée de l’exposition. Cette synchronisation est assurée par le contrôleur de la caméra, par le contrôleur du robot ou par une unité de traitement de vision dédiée.
Les éclairages RODER Vision prennent en charge le fonctionnement continu comme le mode stroboscopique déclenché. En mode stroboscopique, un signal d’entrée numérique déclenche une impulsion lumineuse définie, dont la durée et l’intensité sont réglées par l’électronique de pilotage. L’éclairage s’insère ainsi dans le système d’E/S du robot au moyen de signaux numériques PNP ou NPN standard, sans matériel d’interface supplémentaire.
Pour une intégration plus poussée, les variantes de driver compatibles IO-Link permettent de configurer et de surveiller l’éclairage à distance via le port maître IO-Link du contrôleur du robot. Cela simplifie le câblage et autorise le réglage à distance des paramètres d’éclairage lors des changements de recette, sans accès physique à l’éclairage.
Produits et technologies
Les familles d’éclairages RODER Vision pour l’intégration cobot
Les familles RODER Vision ci-dessous conviennent le mieux aux applications de vision à robots collaboratifs. Toutes offrent des dimensions compactes, une construction résistante aux vibrations et des options de connectivité souples.

DC6 — Anneau LED haute densité
Éclairage annulaire compact pour l’inspection coaxiale embarquée sur robot. Connecteur M8 résistant aux vibrations. Idéal pour la localisation de pièces et la vérification d’assemblage.

DL6 — Matrice LED haute densité
Matrice dense pour montage sur effecteur. Luminance élevée dans un encombrement réduit. Stabilité thermique HTTM. Options multi-longueurs d’onde pour la production flexible.

DL5 — Matrice LED haute intensité
Forte intensité de crête avec mode stroboscopique. Adapté aux cycles de mouvement robotisés rapides. Compatible avec les déclencheurs PNP/NPN et la commande IO-Link.

BL3 — Rétroéclairages LED
Rétroéclairage à haute uniformité pour la métrologie dimensionnelle par cobot et l’inspection de silhouettes. Émission stable pour des mesures constantes en cellule de production flexible.
Questions fréquemment posées
Dans une cellule d’automatisation fixe, aucun opérateur n’est présent pendant l’inspection et la géométrie d’éclairage est figée. Dans une cellule à cobot, les opérateurs partagent l’espace de travail avec le robot, l’éclairage peut se déplacer avec le bras et la sécurité photobiologique doit être évaluée selon l’IEC 62471. L’éclairage doit en outre être assez compact et léger pour être monté sur l’effecteur sans dépasser la limite de charge utile.
L’IEC 62471 est la norme internationale de sécurité photobiologique des sources lumineuses et des luminaires. Elle définit des groupes de risque selon la capacité d’une source à léser l’œil ou la peau. Dans un espace de travail à cobot où des opérateurs sont présents en continu, tout éclairage doit être classé selon cette norme. Les éclairages des groupes RG2 ou RG3 peuvent exiger des mesures de sécurité supplémentaires.
L’éclairage doit être aussi compact et léger que possible afin de limiter la charge utile consommée. Il doit utiliser un connecteur résistant aux vibrations tel que M8 ou M12 à verrouillage. Le câble doit cheminer dans une chaîne porte-câbles ou une gaine spiralée pour prévenir la fatigue au connecteur. La patte de fixation doit être assez rigide pour empêcher l’éclairage de bouger par rapport à la caméra pendant les mouvements du robot.
Oui. RODER Vision propose des variantes de driver d’éclairage compatibles IO-Link. Elles permettent de configurer et de surveiller l’éclairage via le port maître IO-Link du contrôleur du robot. L’intensité, le mode de fonctionnement et les données de diagnostic sont accessibles à distance. Cela simplifie la gestion des recettes dans les cellules de production flexible où le même cobot exécute des tâches différentes d’une production à l’autre.
Pour la localisation de pièces, le choix le plus efficace est généralement un éclairage annulaire assurant un éclairage coaxial ou quasi coaxial par rapport à l’axe de la caméra. Il produit un éclairage uniforme et exempt de reflets spéculaires sur la surface de la pièce, garantissant un contraste constant pour l’algorithme de vision quelle que soit l’orientation de la pièce. Pour des pièces planes et très réfléchissantes, un éclairage matriciel diffus ou en dôme peut être préférable afin d’atténuer les reflets spéculaires intenses.
Contacts et informations
Contact pour informations générales : info@roder.it
Partenaire d’intégration de systèmes et de capteurs : www.roder.it
Division Vision Industrielle RODER : www.visiotronix.com
Division Instruments RODER : www.innovacheck.com
Plus d’informations sur VISIOTRONIX : à propos de nous
Les informations contenues sur ce site web sont fournies uniquement à des fins d’information. Bien qu’elles aient été préparées avec le plus grand soin, elles ne constituent pas une offre contractuelle ni un engagement contraignant de fourniture. Elles peuvent contenir des erreurs de transcription, de traduction ou des erreurs typographiques. Pour obtenir des informations précises et à jour, veuillez contacter directement notre entreprise.
Veuillez noter: Certaines images de ce site web ont été intentionnellement générées par Intelligence Artificielle (IA). Cela est dû au fait que, pour de nombreuses applications et de nombreux projets, il n’est pas possible de divulguer des photographies de l’installation ou du système réel en raison d’accords de confidentialité, de clauses contractuelles et d’accords de non-divulgation (NDA).
Related topics :
 Intégration d’éclairages à LED dans des machines automatiques pour un chargement des pièces fiable
 Éclairage à LED pour la vision industrielle dans l’automobile : inspection des carrosseries, des soudures, des peintures et des composants
 Vision pour convoyeur à haute vitesse : Éclairage uniforme pour robots Delta avec les éclairages à LED RODER
 Éclairage LED pour la vision logistique : tri des colis, mesure des dimensions et Lecture de Codes-barres