


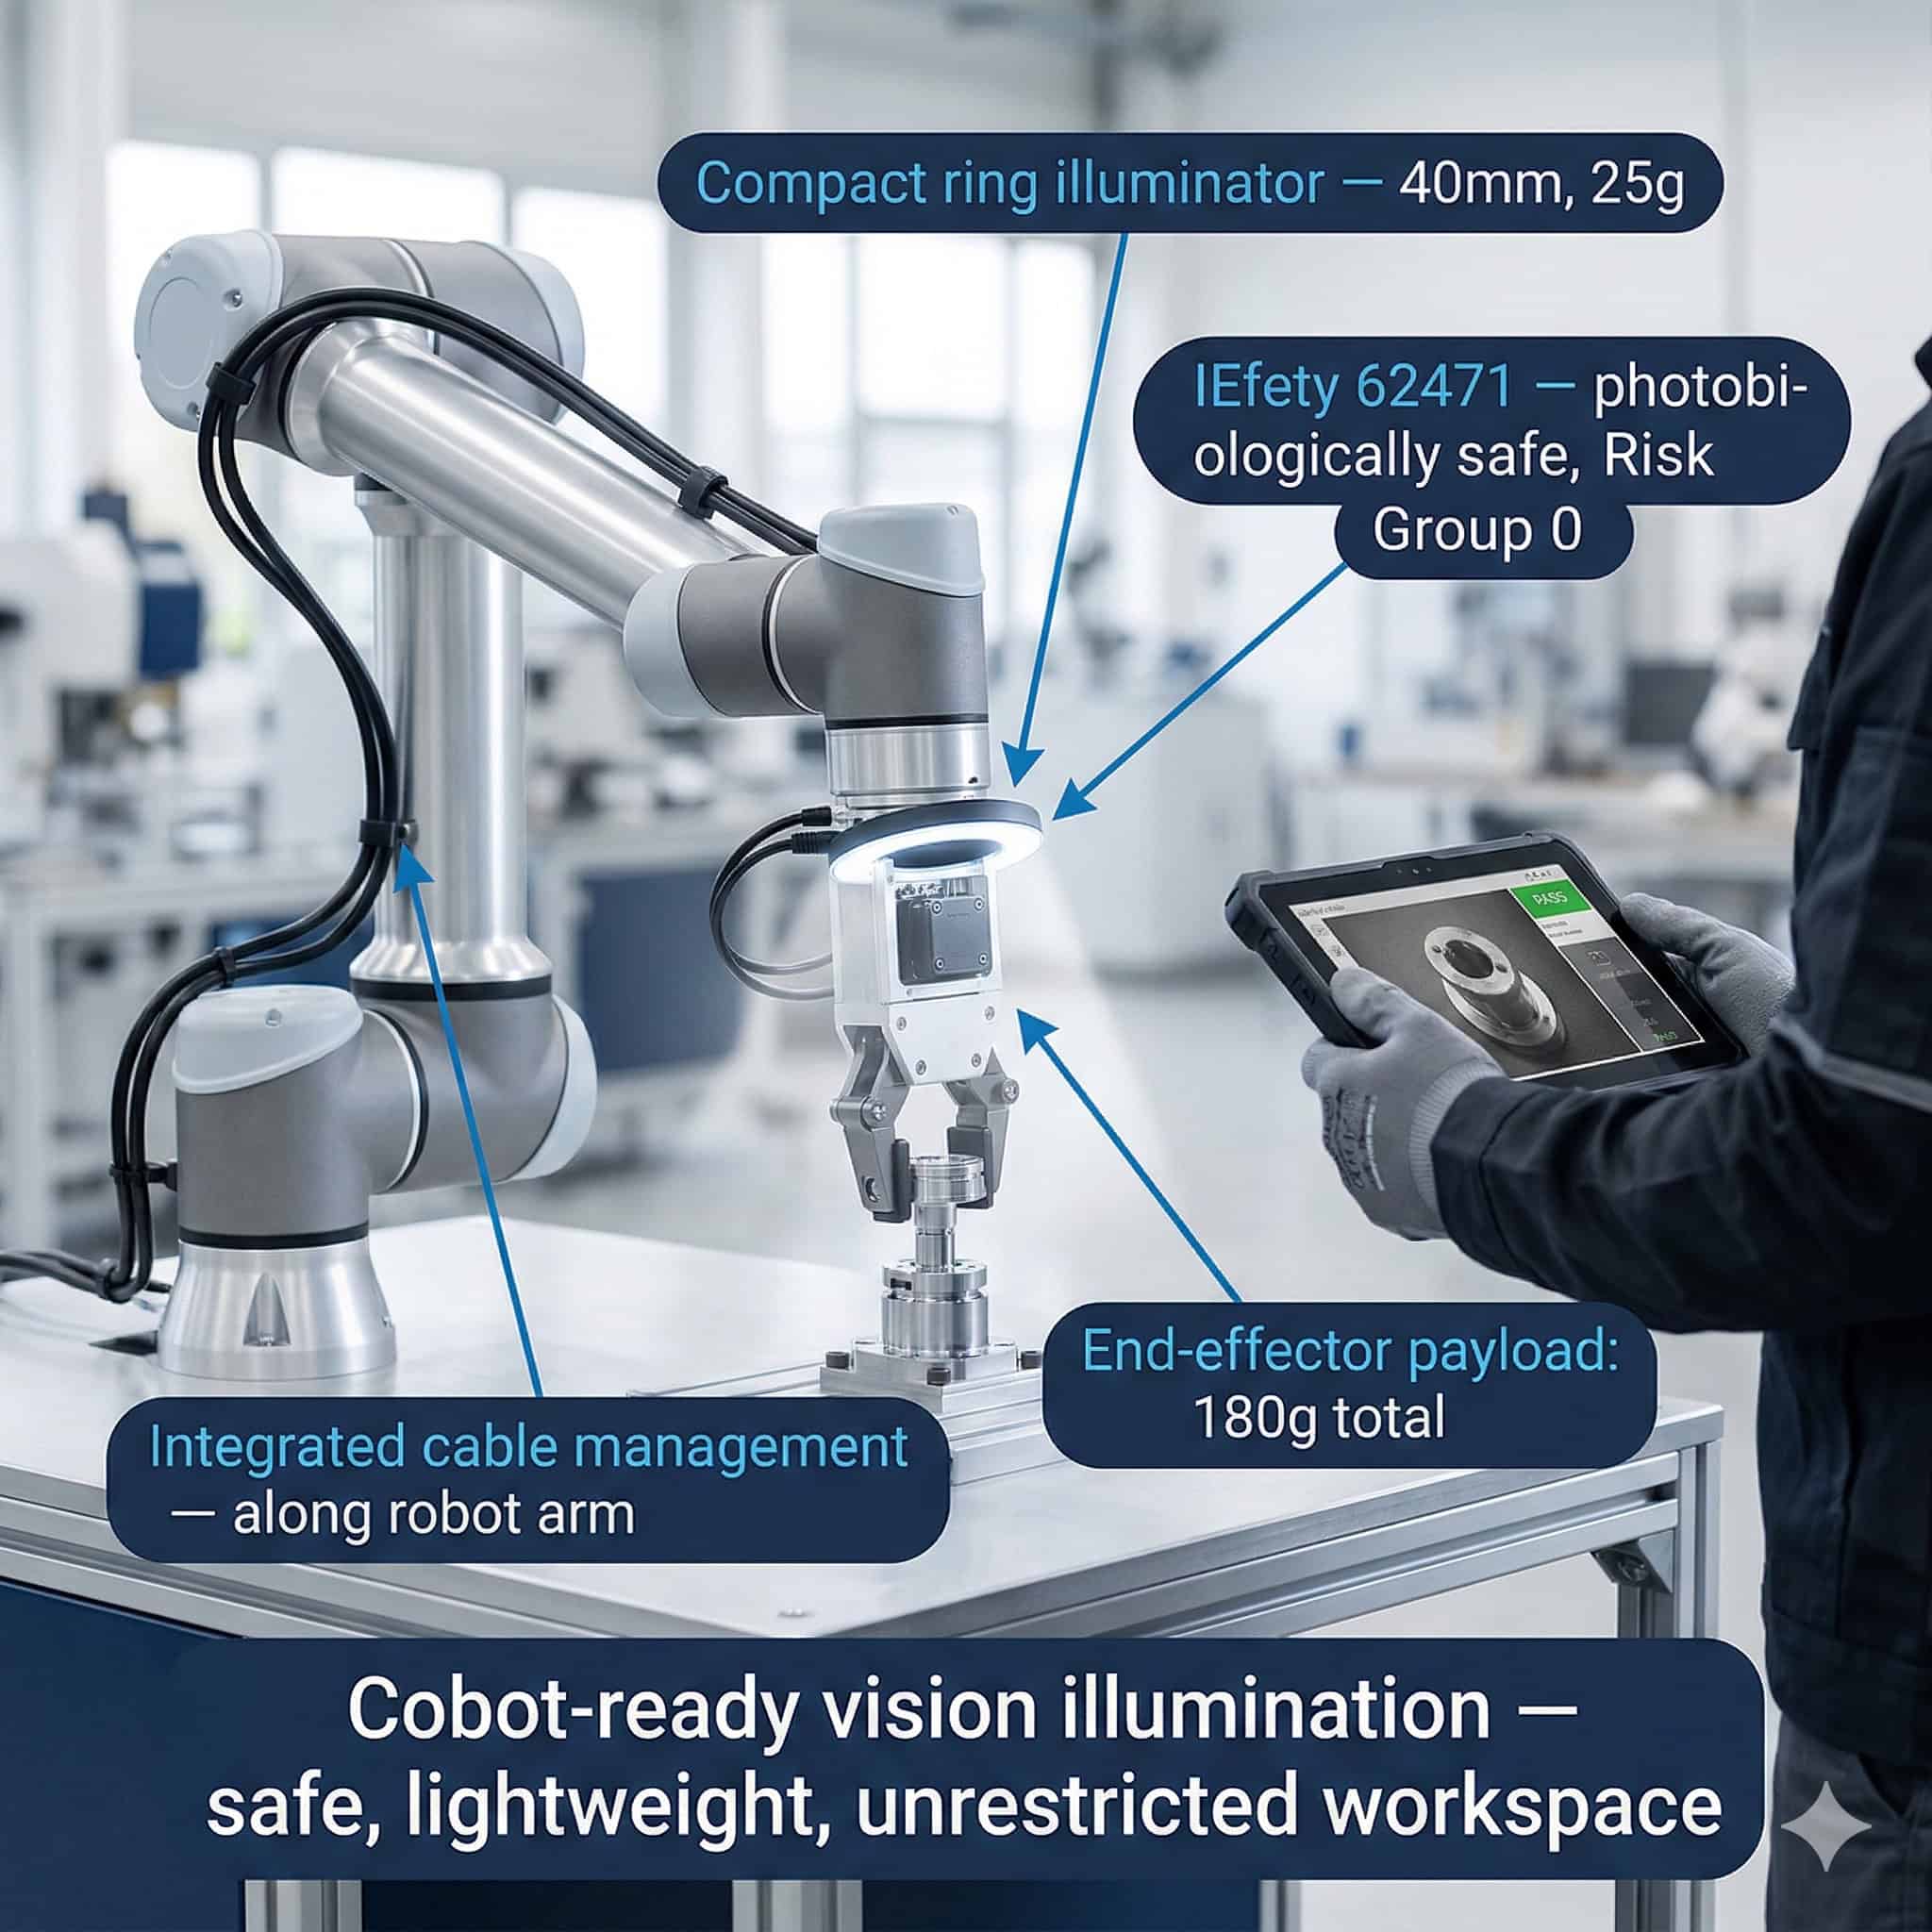
Kollaborative Roboter — Cobots — sind dafür ausgelegt, in gemeinsam genutzten Arbeitsbereichen Seite an Seite mit Bedienpersonal zu arbeiten. Anders als herkömmliche Industrieroboter, die in Schutzzäunen stehen, arbeiten Cobots in offenen Produktionsbereichen, in denen menschliche Anwesenheit vorgesehen und gewollt ist.
Bildverarbeitungsgeführte Cobots nutzen Kameras und Beleuchtung, um Bauteile zu lokalisieren, Montageschritte zu prüfen, Greifer zu führen und Komponenten zu inspizieren. Das Beleuchtungssystem einer Cobot-Bildverarbeitungszelle muss Anforderungen erfüllen, die in der festen Automatisierung nicht bestehen: photobiologische Sicherheit, kompakte Bauform, Vibrationsfestigkeit und Eignung für flexible Montagekonfigurationen.
Was die Cobot-Bildverarbeitung von der festen Automatisierung unterscheidet
In einer festen Automatisierungszelle nimmt die Beleuchtung eine definierte Position gegenüber Bauteil und Kamera ein. Die Geometrie wird bei der Inbetriebnahme festgelegt und ändert sich im Produktionsbetrieb nicht. Im Normalbetrieb hält sich niemand im Prüfbereich auf. Die Beleuchtung kann ausgelegt und spezifiziert werden, ohne die Wirkung des Lichts auf Menschen zu bewerten.
In einer Cobot-Zelle sieht das anders aus. Der Roboterarm kann auf einer fahrbaren Basis stehen oder zwischen Produktionsläufen umgesetzt werden. Das Bedienpersonal arbeitet neben dem Cobot und durchquert den Prüfbereich möglicherweise regelmäßig. Die Beleuchtung kann direkt am Roboterarm befestigt sein und sich im Betrieb mit ihm bewegen.

Möchten Sie Hilfe bei der Auswahl des Produkts?
Aus diesen Unterschieden ergeben sich konkrete technische Anforderungen, die bei der Auswahl der Beleuchtung und der Zellenplanung zu berücksichtigen sind. Werden sie außer Acht gelassen, drohen Probleme der photobiologischen Sicherheit, Schwierigkeiten bei der mechanischen Integration oder unzuverlässige Prüfergebnisse durch Vibrationen der Beleuchtung während der Roboterbewegung.
Photobiologische Sicherheit: IEC 62471 in gemeinsam genutzten Arbeitsbereichen
Photobiologische Sicherheit betrifft die Möglichkeit, dass optische Strahlung — Licht — Auge oder Haut schädigt. Maßgeblich ist die IEC 62471, die Risikogruppen für Lichtquellen anhand ihrer Emissionseigenschaften festlegt.
In einer klassischen Bildverarbeitungszelle ist die photobiologische Sicherheit kein vorrangiges Thema, da während der Prüfung niemand anwesend ist. In einer Cobot-Zelle hält sich das Bedienpersonal dauerhaft im Arbeitsbereich auf. Beleuchtungen müssen nach IEC 62471 bewertet und eingestuft werden. Besondere Aufmerksamkeit erfordern hochintensive Beleuchtungen im blauen, UV- oder IR-Bereich.
Einstufung in Risikogruppen und praktische Folgen
Die IEC 62471 definiert vier Risikogruppen: freigestellt, geringes Risiko (RG1), mäßiges Risiko (RG2) und hohes Risiko (RG3). Eine als RG2 oder RG3 eingestufte Beleuchtung kann zusätzliche Schutzmaßnahmen erfordern, etwa Abschirmungen, Warnhinweise oder Bereiche mit Zutrittsbeschränkung — auch in einer Cobot-Zelle.
Wer Cobot-Bildverarbeitungssysteme plant, sollte die IEC-62471-Einstufung jeder Beleuchtung prüfen, die für einen gemeinsam genutzten Arbeitsbereich vorgesehen ist. Beleuchtungen im sichtbaren Spektrum mit mäßiger Intensität sind in der Regel freigestellt oder RG1. Blitzbeleuchtungen mit hoher Spitzenintensität erfordern eine gesonderte Bewertung der stroboskopischen Wirkung auf das Bedienpersonal.
RODER Vision-Beleuchtungen für Cobot-Anwendungen sind mit Optiken erhältlich, die den Abstrahlwinkel begrenzen. Das Bündeln des Lichts auf das Prüfobjekt verringert Streulicht im umgebenden Arbeitsbereich und senkt die photobiologische Exposition des Personals in der Nähe.
Kompakte und leichte Beleuchtungen für die robotermontierte Integration
Wird eine Beleuchtung am Endeffektor eines Roboterarms montiert, wirken sich Gewicht und Abmessungen unmittelbar auf die Dynamik des Arms aus. Jedes Gramm am Endeffektor verringert die für Greifer und Werkstück verfügbare Traglast. Große Beleuchtungen verlängern den Endeffektor und vergrößern den Hebelarm, was die nutzbare Traglast weiter schmälert.
Für robotermontierte Anwendungen sind kompakte Beleuchtungen mit hoher Lichtausbeute vorzuziehen. Hohe Effizienz bedeutet mehr Lichtstrom je Watt Eingangsleistung: Eine physisch kleinere Beleuchtung kann damit dieselbe photometrische Leistung erbringen wie eine größere, weniger effiziente Einheit.
Die Technologie der dichten LED-Matrix von RODER Vision bringt eine hohe Emitterdichte auf kleiner Fläche unter und erzeugt so hohe Leuchtdichte in kompakter Bauform. Das Ergebnis ist eine Beleuchtung, die klein genug ist, um sich an den meisten Cobot-Endeffektoren ohne nennenswerte Traglasteinbuße integrieren zu lassen.
Montage und Kabelführung an Cobot-Armen
Die Kabelführung ist eine erhebliche praktische Herausforderung bei der Integration robotermontierter Beleuchtungen. Das Kabel muss der Armbewegung folgen, ohne Fangstellen oder Ermüdungsbrüche am Steckverbinder zu erzeugen. Energieketten, Spiralschläuche und Zugentlastungen sind die üblichen Lösungen. Der Steckverbinder muss für die Biegezyklen und die Umgebungsbedingungen der Anwendung ausgelegt sein.
RODER Vision-Beleuchtungen verwenden runde M8- und M12-Steckverbinder mit vibrationsfester Verriegelung. Diese Steckverbinder sind für wiederholte Steckzyklen ausgelegt und mit den an Roboterarmen üblichen Energieketten kompatibel.
Vibrationsfestigkeit: Zuverlässigkeit der Beleuchtung unter Roboterbewegung
Ein bewegter Roboterarm erzeugt Vibrationen. Beschleunigung und Verzögerung des Arms während der Pick-and-Place-Zyklen setzen den Endeffektor und die daran befestigten Komponenten mechanischen Stößen aus. Eine am Endeffektor montierte Beleuchtung muss diese Belastungen ohne mechanisches Versagen und ohne Verschlechterung der optischen Leistung überstehen.
Vibrationsbedingte Ausfälle treten bei Beleuchtungen meist an den LED-Lötstellen, an der Schnittstelle LED-Kühlkörper oder am Steckverbinder auf. RODER Vision-Beleuchtungen nutzen eine thermische Verklebung, die zugleich mechanische Steifigkeit an der Schnittstelle LED-Substrat schafft. Steckverbindertyp und Montagekonfiguration sind darauf ausgelegt, ein Lösen durch Vibration zu verhindern.
Bei Anwendungen mit besonders hohen dynamischen Lasten empfiehlt es sich, das Applikationsteam von RODER Vision hinzuzuziehen, um zu bestätigen, dass die gewählte Beleuchtungskonfiguration zum Bewegungsprofil des Roboters und zu den Lastbedingungen passt.
Flexible Fertigung: Beleuchtungssysteme mit Schnellwechsel
Einer der größten Vorteile kollaborativer Roboter ist, wie schnell sie von einer Produktionsaufgabe auf eine andere umgestellt werden können. Ein Cobot, der vormittags Steckerkontakte prüft, kann nachmittags zur Kontrolle der Etikettenlage umgesetzt werden. Diese Flexibilität erfordert Bildverarbeitungs- und Beleuchtungssysteme, die sich rasch umkonfigurieren lassen.
Schnellwechselsysteme für Endeffektoren, die von mehreren Anbietern erhältlich sind, erlauben es, den kompletten Endeffektor — samt Kamera und Beleuchtung — in wenigen Minuten und ohne Werkzeug zu tauschen. Die Beleuchtung muss sowohl mechanisch als auch elektrisch zur Schnellwechselschnittstelle passen.
RODER Vision-Beleuchtungen sind mit kundenspezifischen Montageflanschen und Steckverbinderkonfigurationen erhältlich, die die Integration in Schnellwechselsysteme ermöglichen. Die Standard-Steckverbinder M8 und M12 erlauben schnelles Trennen und Verbinden ohne Spezialwerkzeug und ohne neue Kabelkonfektionierung.
Beleuchtungsgeometrie für Cobot-Prüfaufgaben
Cobot-Bildverarbeitungsanwendungen decken ein breites Spektrum an Prüfaufgaben ab. Die Bauteillokalisierung zur Greiferführung erfordert in der Regel eine gleichmäßige, konstante Ausleuchtung über das gesamte Sichtfeld. Die Montageprüfung erfordert genügend Kontrast, um korrekte von fehlerhaften Bauteilzuständen zu unterscheiden. Die Oberflächenprüfung erfordert eine winkelabhängige Beleuchtung, um Struktur und Fehler sichtbar zu machen.
Ringbeleuchtungen werden in robotermontierten Konfigurationen häufig eingesetzt, da sie eine koaxiale oder nahezu koaxiale Ausleuchtung entlang der Kameraachse liefern. Die kreisförmige Geometrie erzeugt eine gleichmäßige Ausleuchtung bei im Sichtfeld zentrierten Bauteilen. Für Montageprüfaufgaben liefert eine in festem Abstand zur Kamera montierte Matrixbeleuchtung eine breite, diffuse Ausleuchtung, die spiegelnde Reflexe an Bauteiloberflächen dämpft.
Die Beleuchtungsgeometrie ist in der Systemplanung festzulegen und vor der Inbetriebnahme der Cobot-Zelle an realen Bauteilen zu validieren. Änderungen der Beleuchtungsgeometrie nach der Inbetriebnahme erfordern eine Neukonfiguration des Bildverarbeitungsalgorithmus und können die Roboterkalibrierung beeinflussen, wenn sich die Beziehung zwischen Kamera und Bauteil ändert.
Integration in Cobot-Steuerungen und Bildverarbeitungssoftware
Cobot-Bildverarbeitungssysteme synchronisieren den Beleuchtungstrigger üblicherweise mit dem Kameraverschluss. Die Beleuchtung leuchtet für die Dauer der Belichtung. Diese Synchronisation übernimmt entweder die Kamerasteuerung, die Robotersteuerung oder eine eigene Bildverarbeitungseinheit.
RODER Vision-Beleuchtungen unterstützen sowohl Dauerbetrieb als auch getriggerten Blitzbetrieb. Im Blitzbetrieb löst ein digitales Eingangssignal einen definierten Lichtimpuls aus, dessen Dauer und Intensität über die Treiberelektronik eingestellt werden. So lässt sich die Beleuchtung über digitale PNP- oder NPN-Standardsignale ohne zusätzliche Schnittstellenhardware in das E/A-System des Roboters einbinden.
Für eine weitergehende Integration ermöglichen IO-Link-fähige Treibervarianten die Konfiguration und Überwachung der Beleuchtung aus der Ferne über den IO-Link-Masterport der Robotersteuerung. Das vereinfacht die Verkabelung und erlaubt die Fernanpassung der Beleuchtungsparameter bei Rezeptwechseln, ohne physischen Zugriff auf die Beleuchtung.
Produkte und Technologien
RODER Vision-Beleuchtungsfamilien für die Cobot-Integration
Die folgenden RODER Vision-Familien eignen sich am besten für Bildverarbeitungsanwendungen mit kollaborativen Robotern. Alle bieten kompakte Abmessungen, vibrationsfeste Bauweise und flexible Anschlussoptionen.

DC6 — LED-Ring mit hoher Dichte
Kompakte Ringbeleuchtung für die koaxiale, robotermontierte Prüfung. Vibrationsfester M8-Steckverbinder. Ideal für Bauteillokalisierung und Montageprüfung.

DL6 — LED-Matrix mit hoher Dichte
Dichte Matrix für die Montage am Endeffektor. Hohe Leuchtdichte bei kompakten Abmessungen. HTTM-Temperaturstabilität. Mehrere Wellenlängen für die flexible Fertigung.

DL5 — LED-Matrix mit hoher Intensität
Hohe Spitzenintensität mit Blitzbetrieb. Geeignet für schnelle Roboterbewegungszyklen. Kompatibel mit PNP-/NPN-Trigger und IO-Link-Steuerung.

BL3 — LED-Durchlichtbeleuchtungen
Durchlichtbeleuchtung mit hoher Gleichmäßigkeit für die Maßprüfung mit Cobots und die Silhouetteninspektion. Stabile Ausgangsleistung für konstante Messwerte in flexiblen Fertigungszellen.
Häufig gestellte Fragen
In einer festen Automatisierungszelle ist während der Prüfung niemand anwesend und die Beleuchtungsgeometrie steht fest. In einer Cobot-Zelle teilt sich das Bedienpersonal den Arbeitsbereich mit dem Roboter, die Beleuchtung kann sich mit dem Arm bewegen und die photobiologische Sicherheit ist nach IEC 62471 zu bewerten. Zudem muss die Beleuchtung kompakt und leicht genug sein, um am Endeffektor montiert zu werden, ohne die Traglastgrenze zu überschreiten.
Die IEC 62471 ist die internationale Norm für die photobiologische Sicherheit von Lichtquellen und Leuchten. Sie definiert Risikogruppen anhand des Potenzials einer Lichtquelle, Auge oder Haut zu schädigen. In einem Cobot-Arbeitsbereich, in dem dauerhaft Personen anwesend sind, muss jede Beleuchtung nach dieser Norm eingestuft werden. Beleuchtungen der Risikogruppen RG2 oder RG3 können zusätzliche Schutzmaßnahmen erfordern.
Die Beleuchtung sollte möglichst kompakt und leicht sein, um die Traglast zu schonen. Sie sollte einen vibrationsfesten Steckverbinder wie M8 oder M12 mit Verriegelung verwenden. Das Kabel sollte in einer Energiekette oder einem Spiralschlauch geführt werden, um Ermüdung am Steckverbinder vorzubeugen. Die Halterung muss steif genug sein, damit sich die Beleuchtung während der Roboterbewegung nicht relativ zur Kamera verschiebt.
Ja. RODER Vision bietet IO-Link-kompatible Treibervarianten für Beleuchtungen an. Mit ihnen lässt sich die Beleuchtung über den IO-Link-Masterport der Robotersteuerung konfigurieren und überwachen. Intensität, Betriebsart und Diagnosedaten sind aus der Ferne zugänglich. Das vereinfacht die Rezeptverwaltung in flexiblen Fertigungszellen, in denen derselbe Cobot zwischen Produktionsläufen unterschiedliche Aufgaben übernimmt.
Für die Bauteillokalisierung ist in der Regel eine Ringbeleuchtung mit koaxialer oder nahezu koaxialer Ausleuchtung entlang der Kameraachse die wirksamste Wahl. Sie erzeugt eine gleichmäßige, reflexfreie Ausleuchtung der Bauteiloberfläche und liefert dem Bildverarbeitungsalgorithmus unabhängig von der Bauteilorientierung einen konstanten Kontrast. Bei flachen, stark spiegelnden Bauteilen kann eine diffuse Matrix- oder Dombeleuchtung vorzuziehen sein, um helle Spiegelreflexe zu dämpfen.
Kontakte & Informationen
Kontakt für allgemeine Informationen : info@roder.it
Partner für System- und Sensorintegration : www.roder.it
RODER Bildverarbeitungs-Abteilung : www.rodervision.com
RODER Abteilung Messinstrumente : www.innovacheck.com
Mehr Informationen über RODER VISION : about us
Die Informationen auf dieser Website dienen ausschließlich Informationszwecken. Obwohl sie mit größter Sorgfalt erstellt wurden, stellen sie kein vertragliches Angebot und keine verbindliche Lieferverpflichtung dar. Sie können Übertragungs-, Übersetzungs- oder Tippfehler enthalten. Für präzise und aktuelle Informationen wenden Sie sich bitte direkt an unser Unternehmen.
Bitte beachten Sie: Einige Bilder auf dieser Website wurden absichtlich mittels Künstlicher Intelligenz (KI) generiert. Dies liegt daran, dass es bei vielen Anwendungen und Projekten aufgrund von Vertraulichkeitsvereinbarungen, Vertragsklauseln und Geheimhaltungsvereinbarungen (NDAs) nicht möglich ist, Fotografien der tatsächlichen Anlage oder des Systems zu veröffentlichen.
Related topics :
 Bildverarbeitung für Hochgeschwindigkeitsförderbänder: Gleichmäßige Beleuchtung für Delta-Roboter mit RODER LED-Beleuchtungen
 Beleuchtung für die industrielle Bildverarbeitung: Wie die Inspektionsleistung verbessert wird
 LED-Beleuchtung für die industrielle Bildverarbeitung in der Automobilindustrie: Inspektion von Karosserie, Schweißnähten, Lack und Bauteilen
 Beleuchtung für die industrielle Bildverarbeitung zur Inspektion von Glas und transparenten Materialien
 UV-LED-Beleuchtung für die Fluoreszenz-Lecksuche und die Inspektion von Sicherheitsmarkierungen