


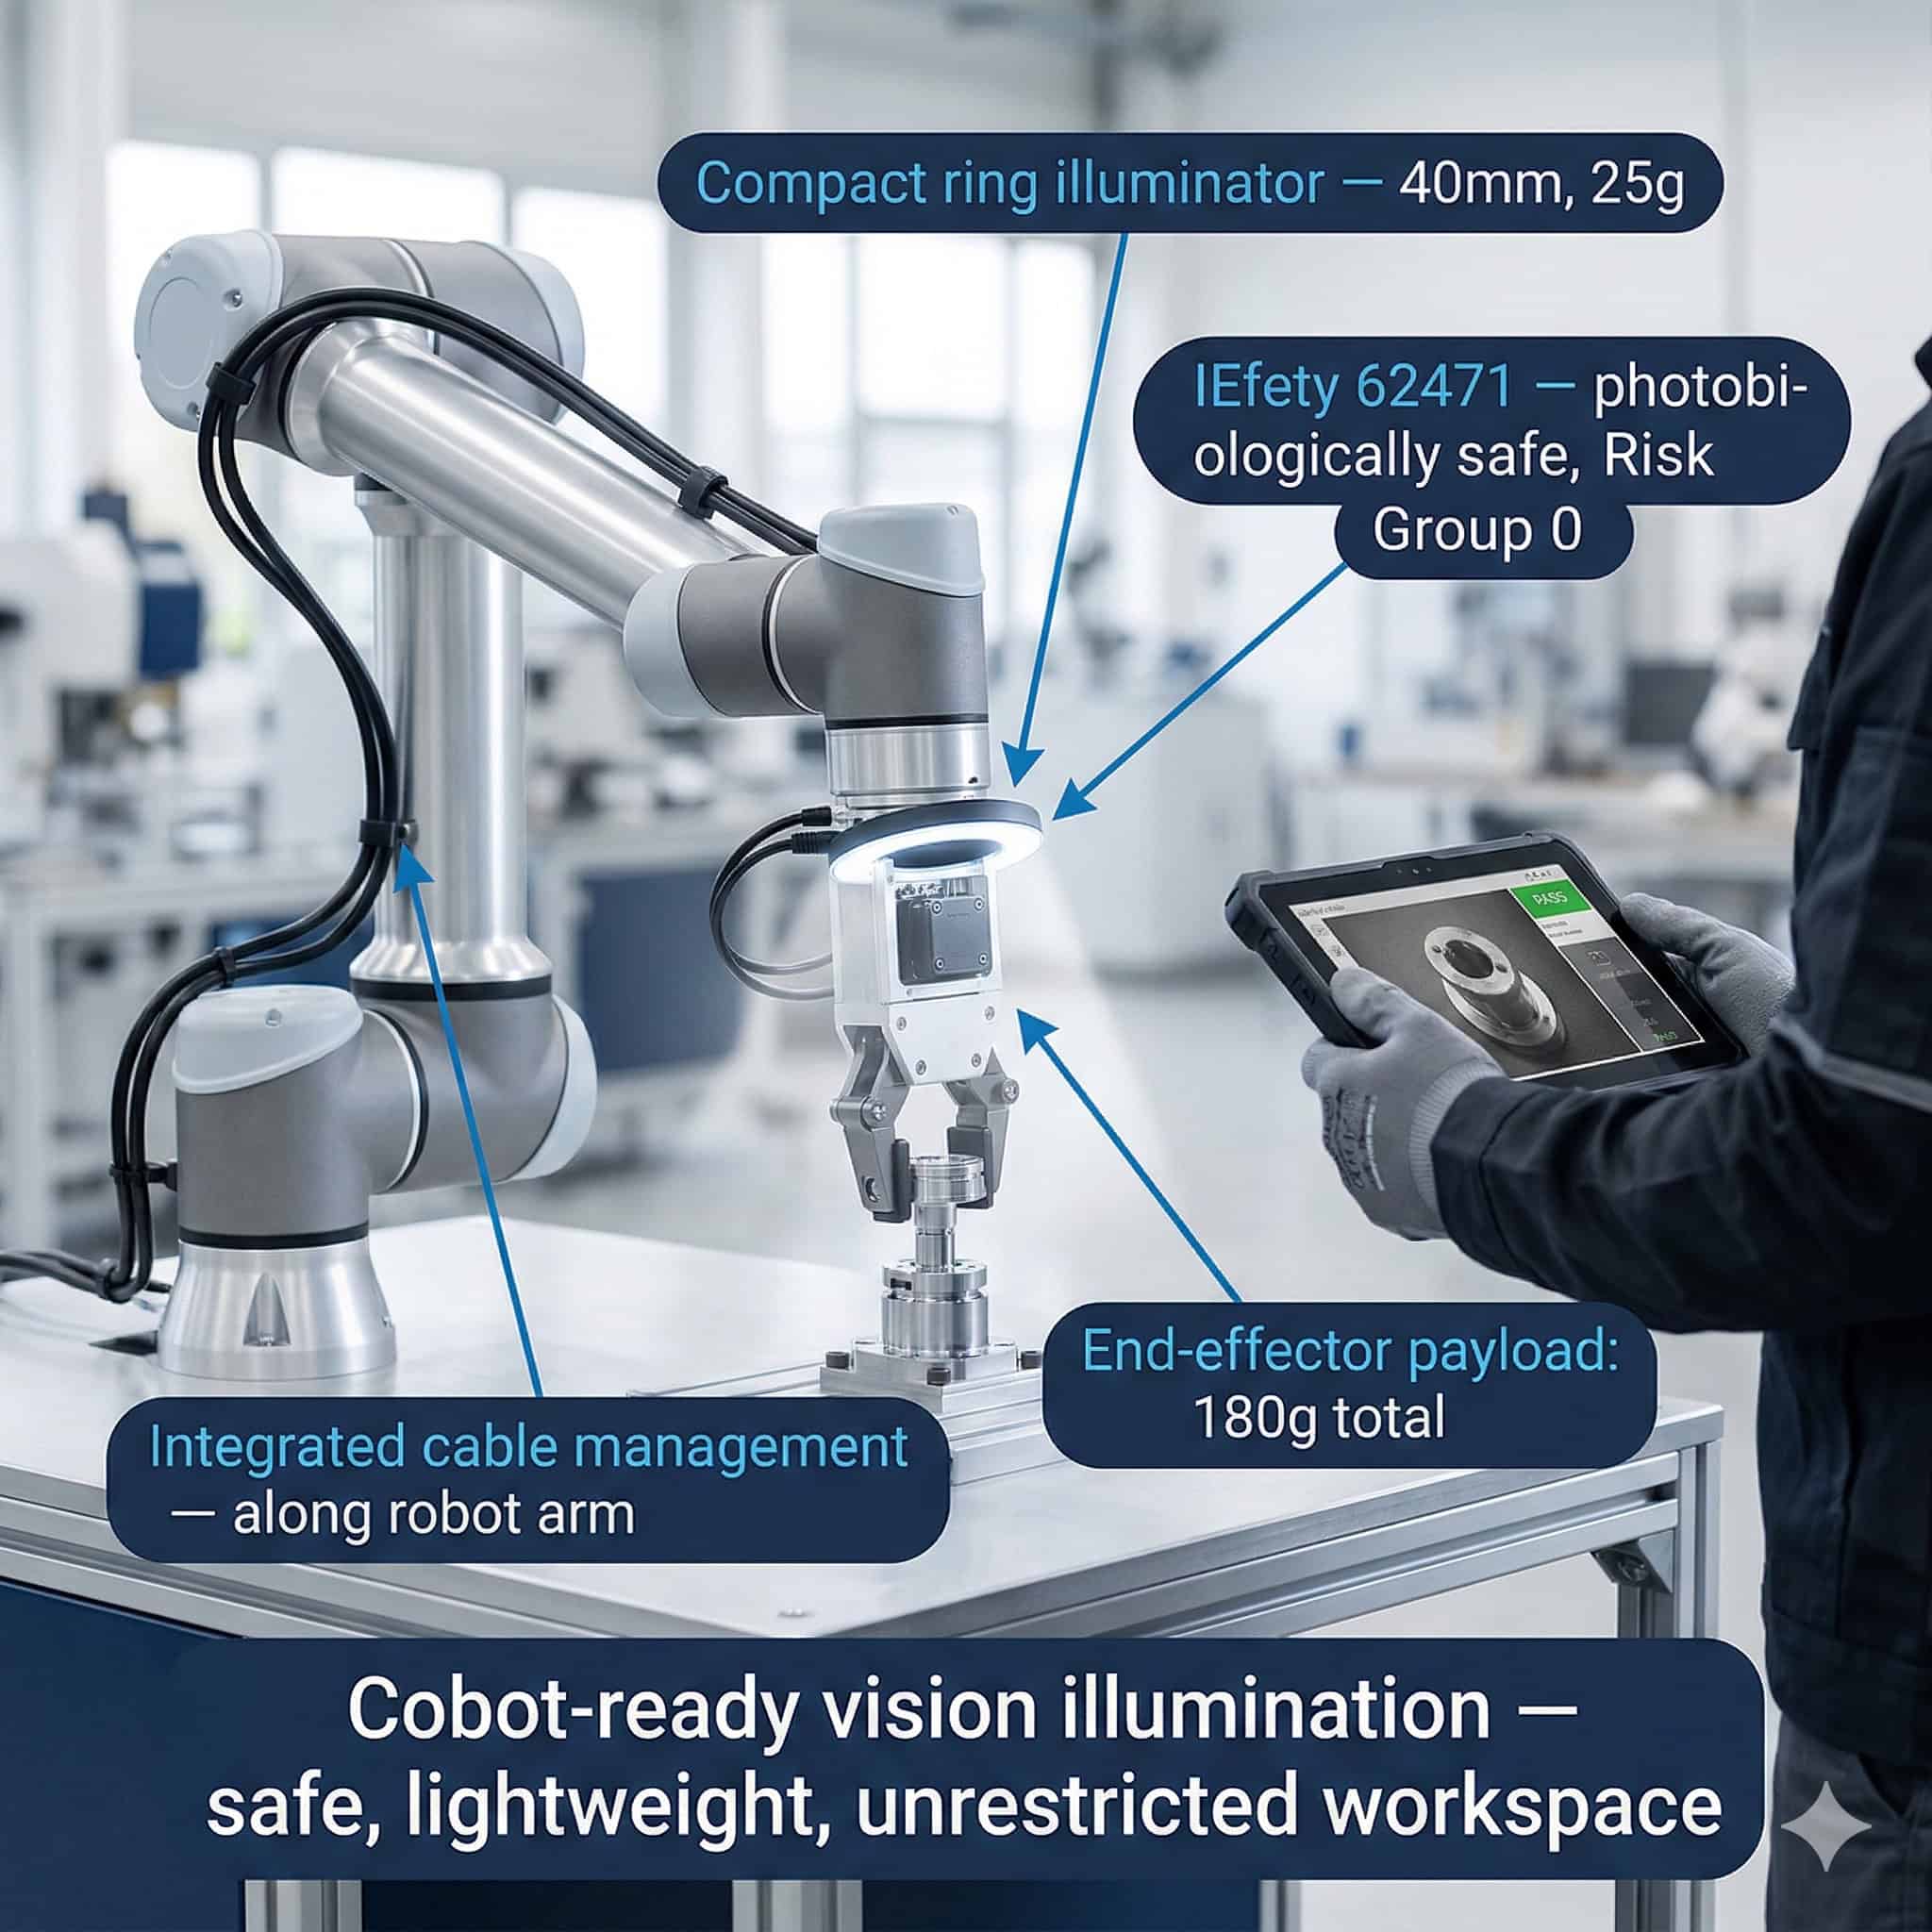
I robot collaborativi — i cobot — sono progettati per lavorare a fianco degli operatori in spazi di lavoro condivisi. A differenza dei robot industriali tradizionali, chiusi in gabbie di sicurezza, i cobot operano in aree produttive aperte in cui la presenza umana è prevista e voluta.
I cobot guidati dalla visione impiegano telecamere e illuminazione per localizzare i pezzi, verificare le fasi di assemblaggio, guidare le pinze e ispezionare i componenti. Il sistema di illuminazione di una cella di visione con cobot deve soddisfare requisiti che non esistono nell’automazione fissa: sicurezza fotobiologica, form factor compatto, resistenza alle vibrazioni e compatibilità con configurazioni di montaggio flessibili.
Che cosa distingue la visione con cobot dall’automazione fissa
In una cella di automazione fissa l’illuminatore occupa una posizione definita rispetto al pezzo e alla telecamera. La geometria è stabilita in fase di messa in servizio e non cambia durante la produzione. Nessun operatore si trova nella zona di ispezione durante il normale funzionamento. L’illuminatore può essere dimensionato e specificato senza valutare l’effetto della luce sulle persone.
In una cella con cobot il quadro è diverso. Il braccio robotico può essere montato su base mobile o essere riposizionato tra una produzione e l’altra. Gli operatori lavorano accanto al cobot e possono attraversare regolarmente la zona di ispezione. L’illuminatore può essere fissato direttamente al braccio e muoversi con esso durante il funzionamento.

Vuoi essere aiutato a scegliere il prodotto?
Queste differenze generano requisiti progettuali specifici da gestire nella scelta dell’illuminatore e nella progettazione della cella. Ignorarli può portare a problemi di sicurezza fotobiologica, a difficoltà di integrazione meccanica o a prestazioni di ispezione inaffidabili a causa delle vibrazioni dell’illuminatore durante il movimento del robot.
Sicurezza fotobiologica: la IEC 62471 negli spazi condivisi con le persone
La sicurezza fotobiologica riguarda la possibilità che la radiazione ottica — la luce — danneggi l’occhio o la pelle. La norma di riferimento è la IEC 62471, che definisce i gruppi di rischio delle sorgenti luminose in base alle loro caratteristiche di emissione.
In una cella di visione artificiale tradizionale la sicurezza fotobiologica non è una preoccupazione primaria, perché durante l’ispezione non sono presenti operatori. In una cella con cobot gli operatori restano nello spazio di lavoro in modo continuativo. Gli illuminatori devono essere valutati e classificati secondo la IEC 62471. Richiedono particolare attenzione gli illuminatori ad alta intensità nelle bande blu, UV o IR.
Classificazione dei gruppi di rischio e implicazioni pratiche
La IEC 62471 definisce quattro gruppi di rischio: esente, rischio basso (RG1), rischio moderato (RG2) e rischio elevato (RG3). Un illuminatore classificato RG2 o RG3 può richiedere misure di controllo aggiuntive quali schermature, segnaletica di avvertimento o zone ad accesso limitato, anche in una cella con cobot.
I progettisti di sistemi di visione per cobot dovrebbero verificare la classificazione IEC 62471 di ogni illuminatore destinato a uno spazio di lavoro condiviso. Gli illuminatori che operano nello spettro visibile a intensità moderata sono generalmente classificati come esenti o RG1. Gli illuminatori stroboscopici che emettono a elevate intensità di picco richiedono una valutazione a parte dell’effetto stroboscopico sugli operatori.
Gli illuminatori RODER Vision destinati alle applicazioni cobot sono disponibili con ottiche che limitano l’apertura angolare del fascio emesso. Concentrare la luce sul bersaglio di ispezione riduce l’illuminazione dispersa nello spazio di lavoro circostante e abbassa l’esposizione fotobiologica degli operatori nelle vicinanze.
Illuminatori compatti e leggeri per l’integrazione a bordo robot
Quando un illuminatore è montato sull’end effector di un braccio robotico, il suo peso e le sue dimensioni incidono direttamente sulle prestazioni dinamiche del braccio. Ogni grammo aggiunto all’end effector sottrae carico utile disponibile per la pinza e per il pezzo manipolato. Illuminatori ingombranti allungano lo sbraccio dell’end effector e aumentano il braccio di leva, riducendo ulteriormente il carico utile effettivo.
Per le applicazioni a bordo robot si preferiscono illuminatori compatti ad alta efficienza luminosa. Un’efficienza elevata significa più luce emessa per watt assorbito, quindi un illuminatore fisicamente più piccolo può produrre la stessa emissione fotometrica di un’unità più grande e meno efficiente.
La tecnologia a matrice LED densa di RODER Vision concentra un’elevata densità di emettitori su una superficie ridotta, producendo un’elevata luminanza da un form factor compatto. Il risultato è un illuminatore abbastanza piccolo da essere integrato sulla maggior parte degli end effector per cobot senza penalizzare in modo significativo il carico utile.
Montaggio e gestione dei cavi sui bracci cobot
La gestione dei cavi è una difficoltà pratica rilevante nell’integrazione degli illuminatori a bordo robot. Il cavo dell’illuminatore deve seguire il movimento del braccio senza creare punti di impigliamento né cedimenti per fatica in corrispondenza del connettore. Catene portacavi, guaine a spirale e sistemi antistrappo sono le soluzioni standard. Il connettore dell’illuminatore deve essere idoneo ai cicli di flessione e alle condizioni ambientali dell’applicazione.
Gli illuminatori RODER Vision impiegano connettori circolari M8 e M12 con meccanismi di bloccaggio resistenti alle vibrazioni. Questi connettori sono idonei a cicli di accoppiamento ripetuti e sono compatibili con le catene portacavi standard impiegate sui bracci robotici.
Resistenza alle vibrazioni: affidabilità dell’illuminatore sotto il movimento del robot
Un braccio robotico in movimento genera vibrazioni. L’accelerazione e la decelerazione del braccio durante i cicli di pick-and-place sottopongono l’end effector e i componenti a esso fissati a urti meccanici. Un illuminatore montato sull’end effector deve sopportare questi carichi senza cedimenti meccanici né degrado delle prestazioni ottiche.
I guasti da vibrazione negli illuminatori si verificano di norma alle saldature dei LED, all’interfaccia LED-dissipatore o al connettore. Gli illuminatori RODER Vision sono realizzati con un approccio di incollaggio termico che conferisce anche rigidità meccanica all’interfaccia LED-substrato. Il tipo di connettore e la configurazione di montaggio sono progettati per resistere all’allentamento da vibrazione.
Per applicazioni con carichi dinamici particolarmente elevati, si consiglia di consultare il team applicativo di RODER Vision per confermare che la configurazione di illuminatore scelta sia adatta al profilo di movimento del robot e alle condizioni di carico.
Produzione flessibile: sistemi di illuminatori a cambio rapido
Uno dei principali vantaggi dei robot collaborativi è la rapidità con cui possono essere riconvertiti da un compito produttivo a un altro. Un cobot che al mattino ispeziona i contatti dei connettori può essere riposizionato nel pomeriggio per verificare il posizionamento delle etichette. Questa flessibilità richiede sistemi di visione e illuminazione riconfigurabili rapidamente.
I sistemi di end effector a cambio rapido, disponibili presso diversi fornitori, consentono di sostituire l’intero end effector — telecamera e illuminatore compresi — in pochi minuti e senza attrezzi. L’illuminatore deve essere compatibile con l’interfaccia a cambio rapido sia nel montaggio meccanico sia nel collegamento elettrico.
Gli illuminatori RODER Vision sono disponibili con flange di montaggio e configurazioni di connettore personalizzate che ne consentono l’integrazione nei sistemi di end effector a cambio rapido. I connettori standard M8 e M12 permettono scollegamenti e ricollegamenti rapidi senza attrezzi specialistici né terminazioni di cavo.
Geometria di illuminazione per le ispezioni con cobot
Le applicazioni di visione con cobot coprono un’ampia gamma di ispezioni. La localizzazione del pezzo per la guida della pinza richiede di norma un’illuminazione costante e uniforme su tutto il campo visivo. La verifica dell’assemblaggio richiede contrasto sufficiente a distinguere gli stati corretti da quelli errati dei componenti. L’ispezione superficiale richiede un’illuminazione dipendente dall’angolo per rivelare texture e difetti.
Gli illuminatori anulari sono frequentemente impiegati nelle configurazioni a bordo robot perché forniscono un’illuminazione coassiale o quasi coassiale rispetto all’asse della telecamera. La geometria circolare produce un’illuminazione uniforme sui pezzi centrati nel campo visivo. Per la verifica dell’assemblaggio, un illuminatore a matrice montato a una distanza fissa dalla telecamera fornisce un’illuminazione ampia e diffusa che contiene i riflessi speculari dalle superfici dei componenti.
La geometria di illuminazione va definita nella progettazione iniziale del sistema e validata sui pezzi reali prima della messa in servizio della cella con cobot. Modifiche alla geometria di illuminazione dopo la messa in servizio comportano la riconfigurazione dell’algoritmo di visione e possono incidere sulla taratura del robot se cambia la relazione telecamera-pezzo.
Integrazione con i controllori dei cobot e il software di visione
I sistemi di visione per cobot sincronizzano di norma il trigger dell’illuminatore con l’otturatore della telecamera. L’illuminatore si accende per la durata dell’esposizione. Questa sincronizzazione è gestita dal controllore della telecamera, dal controllore del robot o da un’unità di elaborazione di visione dedicata.
Gli illuminatori RODER Vision supportano sia il funzionamento continuo sia la modalità stroboscopica con trigger. In modalità stroboscopica un segnale di ingresso digitale attiva un impulso luminoso definito, con durata e intensità impostate tramite l’elettronica di pilotaggio. Ciò consente di inserire l’illuminatore nel sistema di I/O del robot mediante segnali digitali PNP o NPN standard, senza hardware di interfaccia aggiuntivo.
Per un’integrazione più avanzata, le varianti di driver compatibili IO-Link consentono di configurare e monitorare l’illuminatore da remoto attraverso la porta master IO-Link del controllore del robot. Ciò semplifica il cablaggio e permette di regolare a distanza i parametri di illuminazione durante i cambi ricetta, senza accesso fisico all’illuminatore.
Prodotti e tecnologie
Le famiglie di illuminatori RODER Vision per l’integrazione con i cobot
Le famiglie RODER Vision elencate di seguito sono le più adatte alle applicazioni di visione con robot collaborativi. Tutte offrono dimensioni compatte, costruzione resistente alle vibrazioni e opzioni di connettività flessibili.

DC6 — Anello LED ad alta densità
Illuminatore anulare compatto per l’ispezione coassiale a bordo robot. Connettore M8 resistente alle vibrazioni. Ideale per la localizzazione dei pezzi e la verifica dell’assemblaggio.

DL6 — Matrice LED ad alta densità
Matrice densa per il montaggio su end effector. Elevata luminanza in dimensioni contenute. Stabilità termica HTTM. Opzioni multi-lunghezza d’onda per la produzione flessibile.

DL5 — Matrice LED ad alta intensità
Elevata intensità di picco con modalità stroboscopica. Adatto a cicli di movimento robotico rapidi. Compatibile con trigger PNP/NPN e controllo IO-Link.

BL3 — Retroilluminatori LED
Retroilluminatore ad alta uniformità per il controllo dimensionale con cobot e l’ispezione su sagoma. Emissione stabile per misure costanti nelle celle di produzione flessibile.
Domande frequenti
In una cella di automazione fissa gli operatori non sono presenti durante l’ispezione e la geometria dell’illuminatore è fissa. In una cella con cobot gli operatori condividono lo spazio di lavoro con il robot, l’illuminatore può muoversi con il braccio e la sicurezza fotobiologica va valutata secondo la IEC 62471. L’illuminatore deve inoltre essere abbastanza compatto e leggero da poter essere montato sull’end effector senza superare il limite di carico utile.
La IEC 62471 è la norma internazionale sulla sicurezza fotobiologica delle sorgenti luminose e degli apparecchi di illuminazione. Definisce gruppi di rischio in base alla capacità di una sorgente di danneggiare l’occhio o la pelle. In uno spazio di lavoro con cobot, dove gli operatori sono presenti in modo continuativo, ogni illuminatore deve essere classificato secondo questa norma. Gli illuminatori dei gruppi di rischio RG2 o RG3 possono richiedere misure di sicurezza aggiuntive.
L’illuminatore deve essere quanto più compatto e leggero possibile per contenere l’impiego di carico utile. Deve impiegare un connettore resistente alle vibrazioni come M8 o M12 con meccanismo di bloccaggio. Il cavo deve passare in una catena portacavi o in una guaina a spirale per prevenire cedimenti per fatica al connettore. La staffa di montaggio deve essere abbastanza rigida da impedire che l’illuminatore si sposti rispetto alla telecamera durante il movimento del robot.
Sì. RODER Vision propone varianti di driver per illuminatori compatibili IO-Link. Consentono di configurare e monitorare l’illuminatore attraverso la porta master IO-Link del controllore del robot. Intensità, modalità di funzionamento e dati diagnostici sono accessibili da remoto. Questo semplifica la gestione delle ricette nelle celle di produzione flessibile, dove lo stesso cobot svolge compiti diversi da una produzione all’altra.
Per la localizzazione dei pezzi la scelta più efficace è di norma un illuminatore anulare che fornisca un’illuminazione coassiale o quasi coassiale rispetto all’asse della telecamera. Produce un’illuminazione uniforme e priva di riflessi speculari sulla superficie del pezzo, garantendo un contrasto costante per l’algoritmo di visione qualunque sia l’orientamento del pezzo. Per pezzi piani e molto riflettenti può essere preferibile un illuminatore a matrice diffusa o a cupola, che contiene i riflessi speculari intensi.
Contatti e informazioni
Contatto per informazioni generali: info@roder.it
Partner per l’integrazione di sistemi e sensori: www.roder.it
Divisione Visione Artificiale RODER: www.visiotronix.com
Divisione Strumenti RODER: www.innovacheck.com
Maggiori informazioni su VISIOTRONIX: chi siamo
Le informazioni contenute in questo sito web sono fornite solo a scopo informativo. Sebbene siano state preparate con la massima cura, non costituiscono un’offerta contrattuale o un impegno vincolante alla fornitura. Possono contenere errori di trascrizione, traduzione o tipografici. Per informazioni precise e aggiornate, ti invitiamo a contattare direttamente la nostra azienda.
Nota bene: alcune immagini presenti in questo sito web sono state intenzionalmente generate utilizzando l’Intelligenza Artificiale (AI). Ciò è dovuto al fatto che, per molte applicazioni e progetti, non è possibile divulgare fotografie dell’installazione o del sistema reale a causa di accordi di riservatezza, clausole contrattuali e accordi di non divulgazione (NDA).
Related topics :
 Integrazione di illuminatori a LED in macchine automatiche per un caricamento dei pezzi affidabile
 Visione su nastro ad alta velocità: Illuminazione uniforme per robot Delta con gli illuminatori a LED RODER
 Illuminazione a LED per la visione logistica: smistamento dei pacchi, misurazione delle dimensioni e Lettura di Codici a Barre
 Visione artificiale e illuminazione a LED per l’ispezione di precisione dei tappi di bottiglia